5402 字
27 分钟
Oceanography-Lesson7:海水运动基本方程组:动量方程、科氏力与盐量扩散方程
WARNING

考试 / 作业提示

  • 考试高频:老师明确提醒,直角坐标系下 x,y,zx,y,z 三个方向的动量方程很可能要求现场写出。重点应放在“从矢量式展开”的逻辑,尤其是对流项 (V⋅∇)V(\mathbf V\cdot\nabla)\mathbf V、科氏项和拉普拉斯项,避免只靠死记。
  • 本节暂无作业:老师在下课前说明,准备等这一部分整体讲完后再统一布置作业。

录音为机器转写,其中“科室力 / 引朝历 / 年度”等词存在识别误差。以下笔记以课件中的标准术语统一写作 科氏力 / 引潮力 / 盐度(盐量),并按老师课堂推导补全中间数学步骤。

概述#

这一节课可以分成两大部分:

  1. 完成并整理动量方程:从牛顿第二定律出发,用莱布尼兹公式(控制体形式)与高斯定理得到局地动量方程;随后逐项讨论压强梯度力、摩擦力、重力、引潮力以及旋转地球坐标系中的科氏力,并最终写成直角坐标系下的三个分量方程。
  2. 进入第四章“海水基本方程组和边界条件”:回顾质量守恒得到连续方程,再把完全相同的“控制体守恒”思路推广到盐量守恒,得到盐量扩散方程。

本节的主线可以压缩成:

守恒定律 → 控制体积分式 → 高斯定理 → 任意控制体 → 局地方程 → 利用连续方程化简。
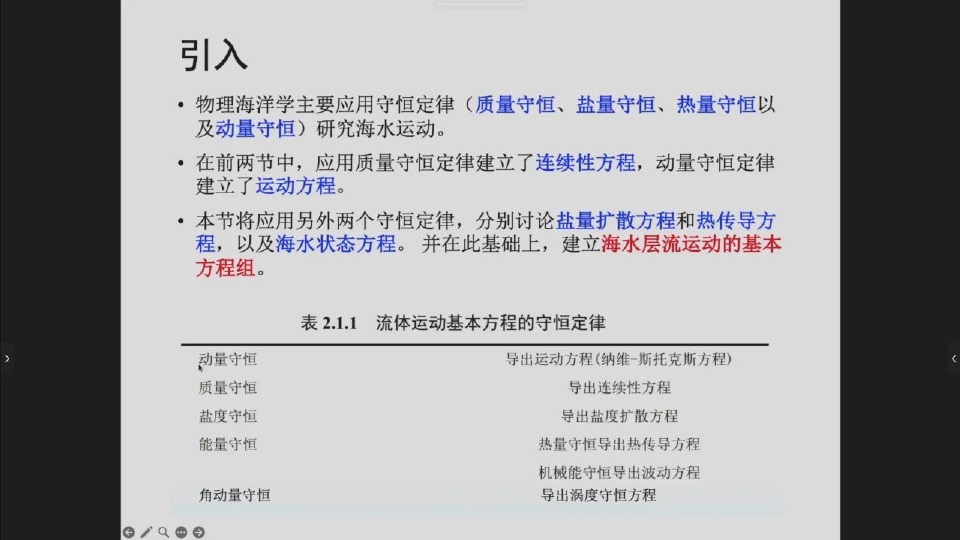
流体运动基本方程的守恒定律框架

课件给出的整体框架是:

  • 动量守恒 →\rightarrow 运动方程(Navier–Stokes 方程)
  • 质量守恒 →\rightarrow 连续方程
  • 盐量守恒 →\rightarrow 盐量扩散方程
  • 能量守恒 →\rightarrow 热传导方程;机械能守恒还可导出波动方程
  • 角动量守恒 →\rightarrow 涡度守恒方程

本节实际讲到 连续方程与盐量扩散方程;热传导方程、边界条件与时间平均方程留待后续课程。


目录#


一、从牛顿第二定律推导动量方程#

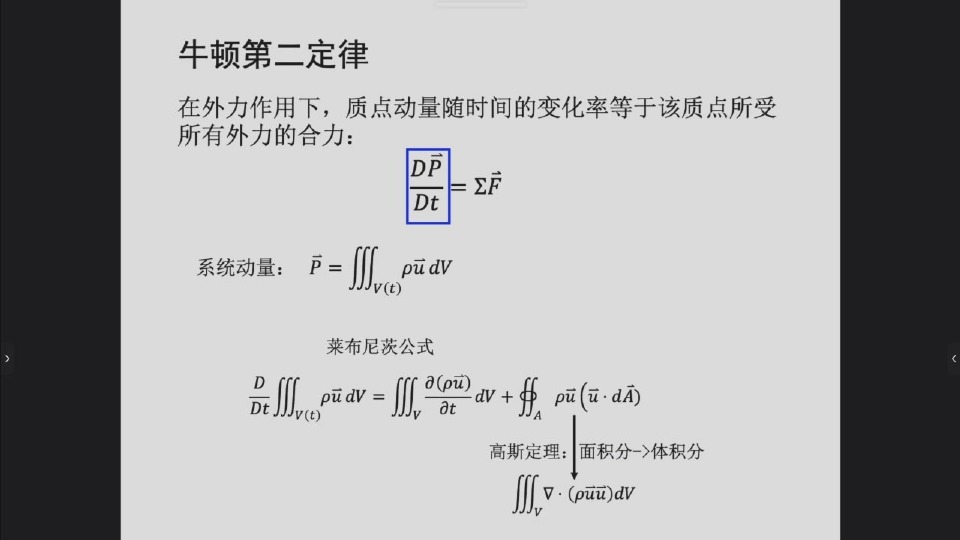
1. 系统总动量#

牛顿第二定律写成动量形式:

DPDt=∑F\frac{D\mathbf P}{Dt}=\sum \mathbf F

对于连续海水,不能再写成单个质点的 mVm\mathbf V,要把每个微小体积 dVdV 的动量累加起来:

dP=ρV dVd\mathbf P=\rho\mathbf V\,dV

所以系统总动量为

P=∭V(t)ρV dV\boxed{\mathbf P=\iiint_{V(t)}\rho\mathbf V\,dV}

这里 V(t)V(t) 随流体运动,因此积分区域本身随时间变化。

系统动量、莱布尼兹公式与高斯定理

2. 莱布尼兹公式:为什么会出现“局地变化 + 通量”#

对随时间变化的流体区域求导,不能只把偏导数直接放进积分号。课堂中用莱布尼兹公式把总变化分为两部分:

DDt∭V(t)ρV dV=∭V∂(ρV)∂t dV+∬AρV(V⋅dA)\frac{D}{Dt}\iiint_{V(t)}\rho\mathbf V\,dV = \iiint_V\frac{\partial(\rho\mathbf V)}{\partial t}\,dV + \iint_A\rho\mathbf V(\mathbf V\cdot d\mathbf A)

两项分别表示:

  • ∭V∂(ρV)∂tdV\displaystyle \iiint_V\frac{\partial(\rho\mathbf V)}{\partial t}dV:固定空间内动量自身随时间的变化;
  • ∬AρV(V⋅dA)\displaystyle \iint_A\rho\mathbf V(\mathbf V\cdot d\mathbf A):动量随海水穿过边界流进、流出的净通量。

这就是本节反复出现的核心结构:

一个守恒量在控制体内的变化 = 局地变化 + 由边界输运造成的变化。

第二项是面积分,而后面要和体积力一起相加,因此利用高斯定理:

∬AρV(V⋅dA)=∭V∇⋅(ρVV) dV\iint_A\rho\mathbf V(\mathbf V\cdot d\mathbf A) = \iiint_V\nabla\cdot(\rho\mathbf V\mathbf V)\,dV

于是

DPDt=∭V[∂(ρV)∂t+∇⋅(ρVV)]dV\boxed{ \frac{D\mathbf P}{Dt} = \iiint_V \left[ \frac{\partial(\rho\mathbf V)}{\partial t} +\nabla\cdot(\rho\mathbf V\mathbf V) \right]dV }
TIP

ρVV\rho\mathbf V\mathbf V 可以理解成“动量通量张量”:流体以速度 V\mathbf V 穿过边界,同时携带单位体积动量 ρV\rho\mathbf V。

3. 合外力:体积力与表面力#

课堂把作用在海水微团上的力分为两类:

体积力 / 质量力#

作用于组成微团的全部质量,大小与质量或体积成正比,例如重力、引潮力:

G=∭Vρg dV\mathbf G=\iiint_V\rho\mathbf g\,dV

表面力 / 应力#

由周围介质通过微团表面施加,例如压力、摩擦剪切力。若应力张量为 τ\boldsymbol\tau:

Fs=∬Aτ⋅dA\mathbf F_s=\iint_A\boldsymbol\tau\cdot d\mathbf A

再次用高斯定理:

Fs=∭V∇⋅τ dV\mathbf F_s=\iiint_V\nabla\cdot\boldsymbol\tau\,dV

因此牛顿第二定律成为

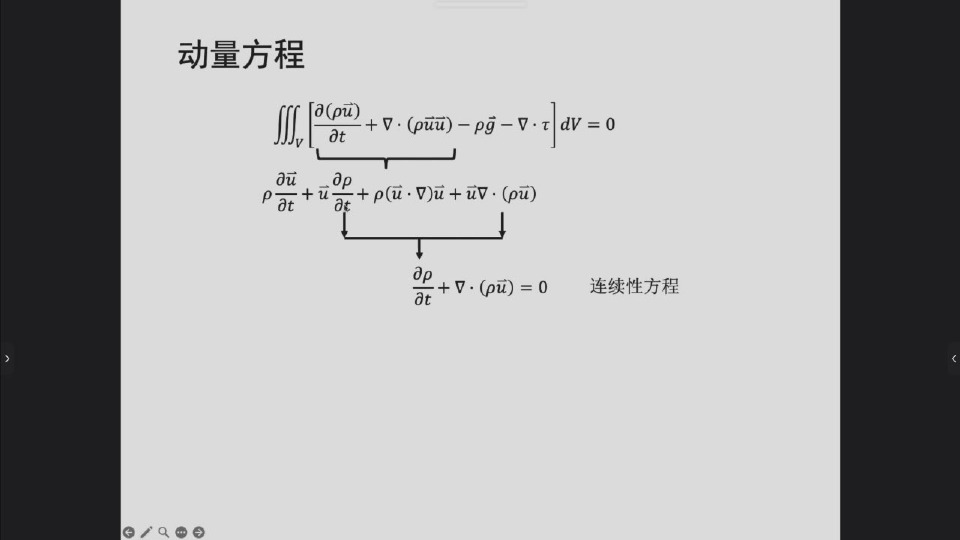
∭V[∂(ρV)∂t+∇⋅(ρVV)−ρg−∇⋅τ]dV=0\iiint_V \left[ \frac{\partial(\rho\mathbf V)}{\partial t} +\nabla\cdot(\rho\mathbf V\mathbf V) -\rho\mathbf g -\nabla\cdot\boldsymbol\tau \right]dV=0

4. 从积分式到局地动量方程#

由于控制体 VV 的大小和形状可以任意选取,要让上式对任意 VV 都成立,只能要求被积函数处处为零:

∂(ρV)∂t+∇⋅(ρVV)=ρg+∇⋅τ\boxed{ \frac{\partial(\rho\mathbf V)}{\partial t} +\nabla\cdot(\rho\mathbf V\mathbf V) =\rho\mathbf g+\nabla\cdot\boldsymbol\tau }

这一步是“积分守恒律 →\rightarrow 局地微分方程”的关键。

5. 利用连续方程化简#

左边看起来还比较复杂,课堂将它逐项展开:

∂(ρV)∂t=ρ∂V∂t+V∂ρ∂t\frac{\partial(\rho\mathbf V)}{\partial t} = \rho\frac{\partial\mathbf V}{\partial t} +\mathbf V\frac{\partial\rho}{\partial t}

以及

∇⋅(ρVV)=ρ(V⋅∇)V+V ∇⋅(ρV)\nabla\cdot(\rho\mathbf V\mathbf V) = \rho(\mathbf V\cdot\nabla)\mathbf V +\mathbf V\,\nabla\cdot(\rho\mathbf V)

两式相加:

∂(ρV)∂t+∇⋅(ρVV)=ρ[∂V∂t+(V⋅∇)V]+V[∂ρ∂t+∇⋅(ρV)]\begin{aligned} &\frac{\partial(\rho\mathbf V)}{\partial t} +\nabla\cdot(\rho\mathbf V\mathbf V)\\ =&\rho\left[ \frac{\partial\mathbf V}{\partial t} +(\mathbf V\cdot\nabla)\mathbf V \right] +\mathbf V\left[ \frac{\partial\rho}{\partial t} +\nabla\cdot(\rho\mathbf V) \right] \end{aligned}

而质量连续方程给出

∂ρ∂t+∇⋅(ρV)=0\frac{\partial\rho}{\partial t}+\nabla\cdot(\rho\mathbf V)=0

所以第二个方括号整体消失,留下

ρDVDt=ρg+∇⋅τ\boxed{ \rho\frac{D\mathbf V}{Dt} = \rho\mathbf g+\nabla\cdot\boldsymbol\tau }

其中

DVDt=∂V∂t+(V⋅∇)V\frac{D\mathbf V}{Dt} = \frac{\partial\mathbf V}{\partial t} +(\mathbf V\cdot\nabla)\mathbf V

动量项展开后利用连续方程消去一组项

TIP

这一段推导最值得掌握的不是最后一行,而是一个反复使用的技巧:

先把乘积展开,再主动寻找连续方程 ∂tρ+∇⋅(ρV)=0\partial_t\rho+\nabla\cdot(\rho\mathbf V)=0。

后面的盐量守恒推导还会完全复用这个思路。


二、作用在海水微团上的力#

老师强调:前面推导得到的是“骨架”,真正决定海水怎样运动的是动量方程右端具体有哪些力。

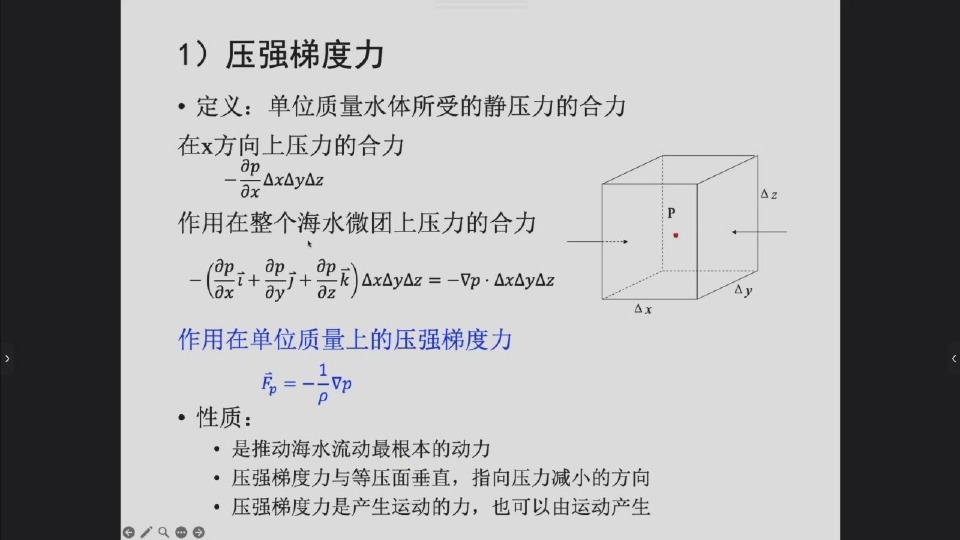
1. 压强梯度力#

压强 pp 本身是标量。一个微小立方体相对两面压强不同,才会产生净力。

以 xx 方向为例,微团尺寸为 ΔxΔyΔz\Delta x\Delta y\Delta z。两侧压力之差可近似为

Fx≈−∂p∂xΔxΔyΔzF_x \approx -\frac{\partial p}{\partial x}\Delta x\Delta y\Delta z

三个方向合起来:

Fp=−∇p ΔV\mathbf F_p = -\nabla p\,\Delta V

微团质量为 ρΔV\rho\Delta V,所以单位质量所受压强梯度力:

fp=−1ρ∇p\boxed{ \mathbf f_p=-\frac{1}{\rho}\nabla p }

压强梯度力的微团示意与公式

为什么有负号?因为 ∇p\nabla p 指向压强增大最快的方向,而净压力推动流体从高压向低压,方向与 ∇p\nabla p 相反。

课堂总结的三个性质:

  • 压强梯度力是推动海水运动最根本的动力之一;
  • 它垂直于等压面,指向压强减小方向;
  • 压强梯度既能产生运动,也能因海水运动造成的密度或海面变化而形成。

2. 摩擦力:分子粘性与湍流摩擦#

分子粘性力#

若相邻两层流体速度不同,分子运动会把动量从快层传给慢层。牛顿粘性定律写成

τ=μdudn\tau=\mu\frac{du}{dn}

其中:

  • τ\tau:切应力;
  • μ\mu:动力粘性系数;
  • nn:界面法向坐标。

若只考虑 u=u(z)u=u(z):

τxz=μ∂u∂z\tau_{xz}=\mu\frac{\partial u}{\partial z}

而单位质量微团受到的 xx 向粘性力是应力的空间变化:

Fx=1ρ∂τxz∂z=μρ∂2u∂z2F_x = \frac{1}{\rho}\frac{\partial\tau_{xz}}{\partial z} = \frac{\mu}{\rho}\frac{\partial^2u}{\partial z^2}

定义运动粘性系数

ν=μρ\nu=\frac{\mu}{\rho}

得到

Fx=ν∂2u∂z2F_x=\nu\frac{\partial^2u}{\partial z^2}

三维形式:

fν=ν∇2V\boxed{\mathbf f_\nu=\nu\nabla^2\mathbf V}

课件给出的海水运动粘性系数量级:

ν(0∘C)≈1.787×10⁻⁶ m2/s\nu(0^\circ\mathrm C)\approx1.787\times10^{-6}\ \mathrm{m^2/s}ν(20∘C)≈1.004×10−6 m2/s\nu(20^\circ\mathrm C)\approx1.004\times10^{-6}\ \mathrm{m^2/s}
TIP

为什么出现二阶导数?

  1. 应力取决于速度的一阶梯度:τ∼∂u/∂z\tau\sim \partial u/\partial z;
  2. 净力取决于应力在空间上的一阶梯度:F∼∂τ/∂zF\sim\partial\tau/\partial z;
  3. 两次一阶导数叠加,就得到 ∂2u/∂z2\partial^2u/\partial z^2。

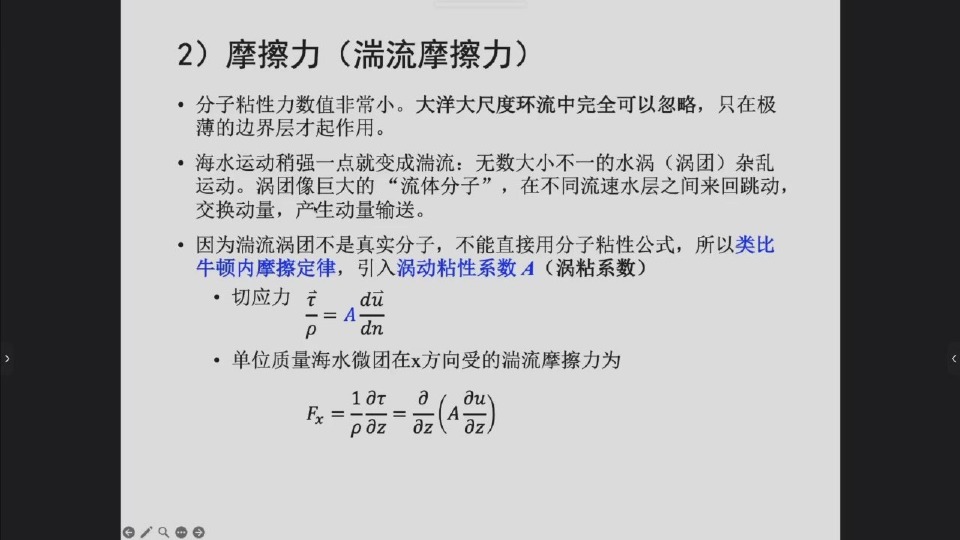
湍流摩擦#

大洋内部大尺度环流中,分子粘性通常太弱;海水稍强运动就会出现大量不同尺度的涡旋,涡旋之间同样会交换动量。

课堂采用“类比牛顿粘性定律”的参数化方法,引入涡动粘性系数 AA:

τρ=Adudn\frac{\tau}{\rho}=A\frac{du}{dn}

若只考虑垂向变化:

Fx=∂∂z(A∂u∂z)\boxed{ F_x=\frac{\partial}{\partial z} \left(A\frac{\partial u}{\partial z}\right) }

湍流摩擦与涡动粘性系数

这里不能一般性地写成 A∂2u/∂z2A\partial^2u/\partial z^2,因为 AA 本身往往随空间变化。

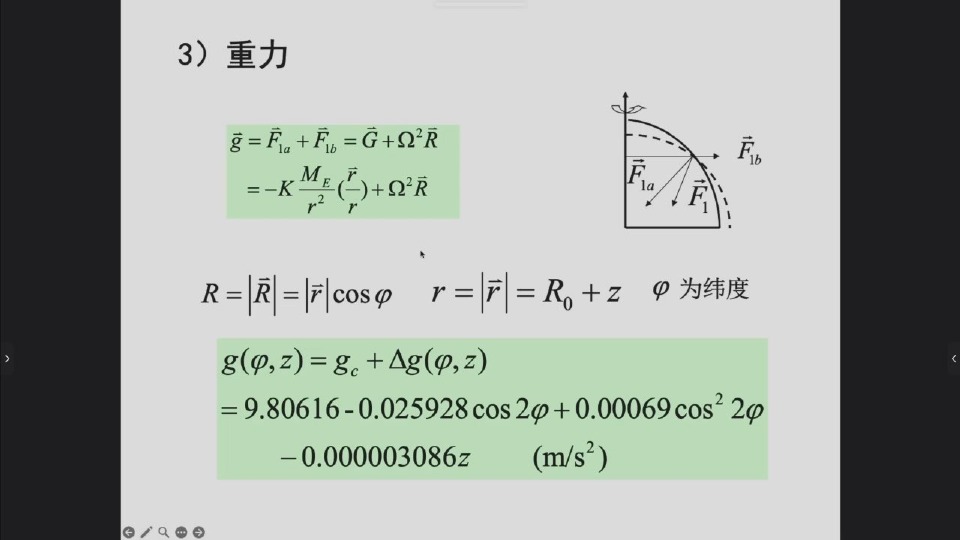
3. 重力:地心引力与惯性离心力的合力#

课件中的“重力”采用有效重力的含义:

g=G+Ω2R\boxed{ \mathbf g=\mathbf G+\Omega^2\mathbf R }

其中:

  • G\mathbf G:地心引力;
  • Ω2R\Omega^2\mathbf R:因地球自转引入的惯性离心效应;
  • R\mathbf R:到地球自转轴的垂直位置矢量。

地心引力与惯性离心力合成有效重力

课件给出有效重力随纬度 φ\varphi 与高度 zz 的近似:

g(φ,z)= 9.80616−0.025928cos⁡2φ+0.00069cos⁡22φ−0.000003086z(m/s2)\begin{aligned} g(\varphi,z)=&\ 9.80616 -0.025928\cos2\varphi +0.00069\cos^22\varphi\\ &-0.000003086z \qquad(\mathrm{m/s^2}) \end{aligned}

课堂计算中通常直接取

g≈9.81 m/s2g\approx9.81\ \mathrm{m/s^2}

4. 引潮力与位势力#

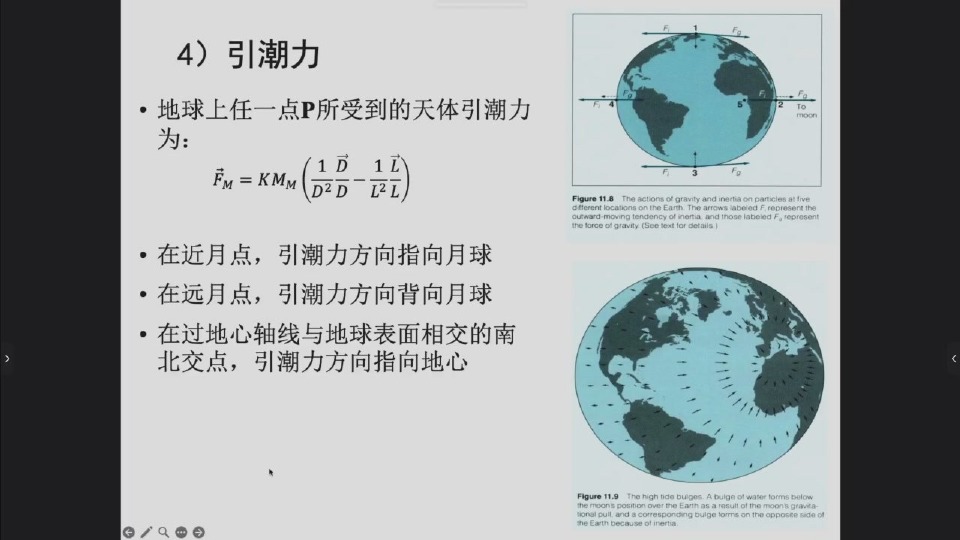
天体引潮力主要来自月球与太阳。课堂强调,引潮力应理解成:

天体对某海水微团的引力 − 天体对地球质心的引力。

在“地球—月球共同公转”的参考系中,可以等价看成月球引力与共同公转惯性离心力的合力。

对于地球上一点 PP,月球引力与共同公转离心项可写成

FM=KMM(1D2DD−1L2LL)\mathbf F_M = K M_M\left( \frac{1}{D^2}\frac{\mathbf D}{D} - \frac{1}{L^2}\frac{\mathbf L}{L} \right)

其中 DD 是地心到月球距离,LL 是点 PP 到月球距离。

不同位置的月球引潮力方向

方向上:

  • 近月点:引潮力指向月球;
  • 远月点:引潮力背向月球;
  • 与地月连线垂直的两侧:引潮力大体指向地心。

因此潮汐是一个空间上方向、大小都随位置变化的周期性强迫。

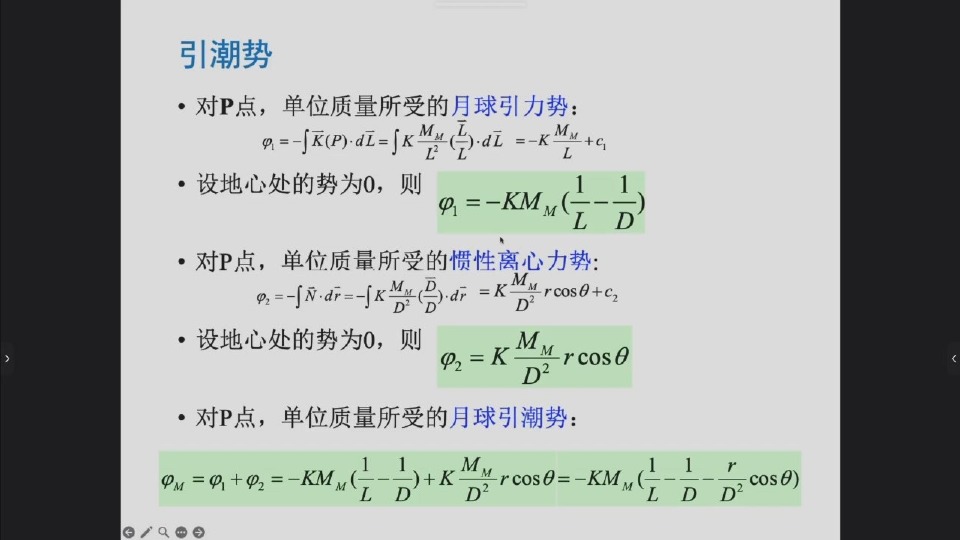
位势力#

若一个力所做的功只取决于初末位置,与路径无关,就可以写成某个标量位势的负梯度:

Fp=−∇ϕ\boxed{\mathbf F_p=-\nabla\phi}

课堂列出的重力、惯性离心力和引潮力都属于位势力。

月球引潮势的课堂表达为

ϕM=−KMM(1L−1D−rD2cos⁡θ)\phi_M =-K M_M\left( \frac{1}{L}-\frac{1}{D}-\frac{r}{D^2}\cos\theta \right)

月球引潮势的组成

位势本身是标量,取梯度后才得到矢量力。把位势引入方程的主要好处是方便后续数学处理。


三、旋转地球坐标系与科氏力#

1. 为什么地球坐标系不是惯性系#

惯性坐标系是牛顿定律可以直接成立的参考系。固定在地球上的坐标系随地球自转,因此属于旋转的非惯性坐标系。

要继续在地球坐标系里使用牛顿第二定律,需要把旋转产生的惯性效应显式加入方程。课堂重点讨论:

  • 惯性离心效应:并入有效重力;
  • 科氏效应:保留为单独的科氏力。

2. 速度变换#

设:

  • 下标 aa:惯性坐标系(absolute);
  • 无下标:随地球旋转坐标系中的相对量;
  • Ω\boldsymbol\Omega:地球自转角速度;
  • R\mathbf R:质点相对地轴/地心的位置矢量。

旋转刚体本身在该位置的速度为

Ω×R\boldsymbol\Omega\times\mathbf R

所以绝对速度为

Va=V+Ω×R\boxed{ \mathbf V_a = \mathbf V+\boldsymbol\Omega\times\mathbf R }

这就是“相对运动 + 坐标系本身运动”。

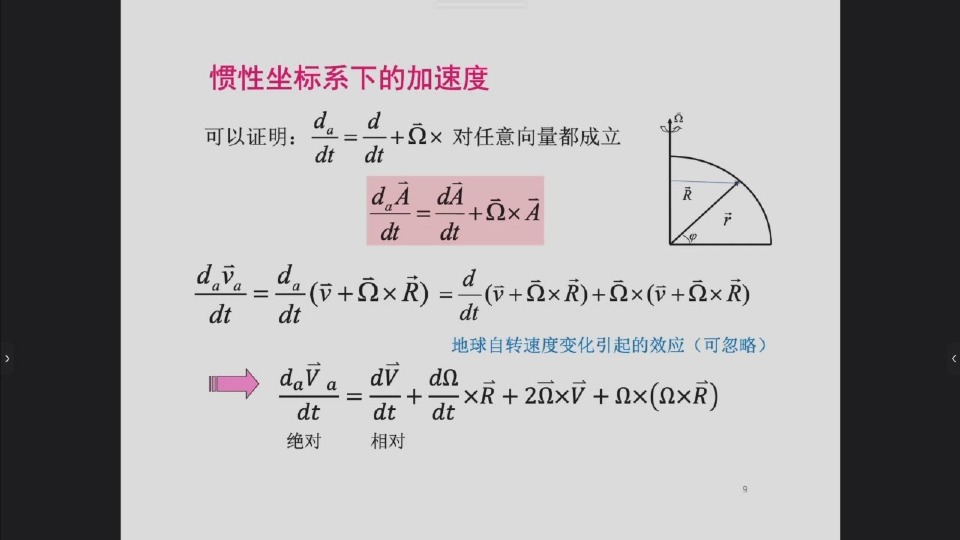
3. 加速度变换的逐步推导#

对任意矢量 A\mathbf A,惯性系与旋转系的时间导数关系为

(dAdt)a=(dAdt)r+Ω×A\boxed{ \left(\frac{d\mathbf A}{dt}\right)_a = \left(\frac{d\mathbf A}{dt}\right)_r +\boldsymbol\Omega\times\mathbf A }

现在令 A=Va\mathbf A=\mathbf V_a:

dVadt=(ddt)r(V+Ω×R)+Ω×(V+Ω×R)\frac{d\mathbf V_a}{dt} = \left(\frac d{dt}\right)_r (\mathbf V+\boldsymbol\Omega\times\mathbf R) + \boldsymbol\Omega\times (\mathbf V+\boldsymbol\Omega\times\mathbf R)

第一部分展开:

(ddt)rV=dVdt\left(\frac d{dt}\right)_r\mathbf V = \frac{d\mathbf V}{dt}(ddt)r(Ω×R)=dΩdt×R+Ω×dRdt\left(\frac d{dt}\right)_r (\boldsymbol\Omega\times\mathbf R) = \frac{d\boldsymbol\Omega}{dt}\times\mathbf R + \boldsymbol\Omega\times\frac{d\mathbf R}{dt}

而在旋转系里

dRdt=V\frac{d\mathbf R}{dt}=\mathbf V

所以这一部分给出

dΩdt×R+Ω×V\frac{d\boldsymbol\Omega}{dt}\times\mathbf R +\boldsymbol\Omega\times\mathbf V

第二部分展开:

Ω×V+Ω×(Ω×R)\boldsymbol\Omega\times\mathbf V + \boldsymbol\Omega\times (\boldsymbol\Omega\times\mathbf R)

把两部分合并:

aa=dVdt+dΩdt×R+2Ω×V+Ω×(Ω×R)\boxed{ \mathbf a_a = \frac{d\mathbf V}{dt} + \frac{d\boldsymbol\Omega}{dt}\times\mathbf R + 2\boldsymbol\Omega\times\mathbf V + \boldsymbol\Omega\times (\boldsymbol\Omega\times\mathbf R) }

旋转坐标系与惯性坐标系的加速度变换

对稳定自转的地球:

dΩdt≈0\frac{d\boldsymbol\Omega}{dt}\approx0

因此只保留:

  • 相对加速度 dV/dtd\mathbf V/dt;
  • 2Ω×V2\boldsymbol\Omega\times\mathbf V:科氏项;
  • Ω×(Ω×R)\boldsymbol\Omega\times(\boldsymbol\Omega\times\mathbf R):离心项。

将后两项移到旋转系牛顿方程右端后,惯性力方向取反,因此单位质量科氏力为

fC=−2Ω×V\boxed{ \mathbf f_C=-2\boldsymbol\Omega\times\mathbf V }

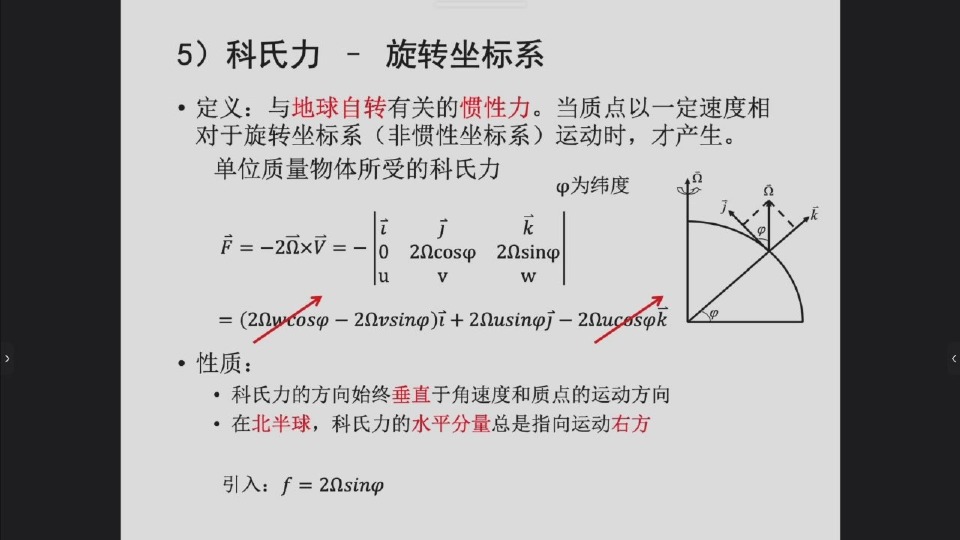
4. 科氏力与科氏参数#

取局地直角坐标:

  • xx:向东;
  • yy:向北;
  • zz:竖直向上。

地球自转角速度可分解为

Ω=(0,Ωcos⁡φ,Ωsin⁡φ)\boldsymbol\Omega =(0,\Omega\cos\varphi,\Omega\sin\varphi)

海流速度

V=(u,v,w)\mathbf V=(u,v,w)

完整科氏项中会出现 cos⁡φ\cos\varphi 与 sin⁡φ\sin\varphi 两组分量。课堂采用大尺度海洋中的常见简化:

  1. 垂向速度 ww 远小于水平速度,含 ww 的项忽略;
  2. 垂向科氏分量与重力相比很小,也忽略。

最终只保留水平上的 sin⁡φ\sin\varphi 项,定义科氏参数:

f=2Ωsin⁡φ\boxed{f=2\Omega\sin\varphi}

科氏力分量与科氏参数

在北半球,科氏力水平分量指向运动方向右侧;南半球方向相反。

WARNING

科氏项的正负号不要脱离“放在哪一侧”单独记。

本课最终统一使用

+fk×VH+f\mathbf k\times\mathbf V_H

放在动量方程左边。由于

k×(ui+vj)=−vi+uj\mathbf k\times(u\mathbf i+v\mathbf j) =-v\mathbf i+u\mathbf j

所以左边分量必然是:

  • xx 方程:−fv-fv
  • yy 方程:+fu+fu

如果把科氏项移到右边,符号整体反过来。


四、最终动量方程#

1. 矢量形式#

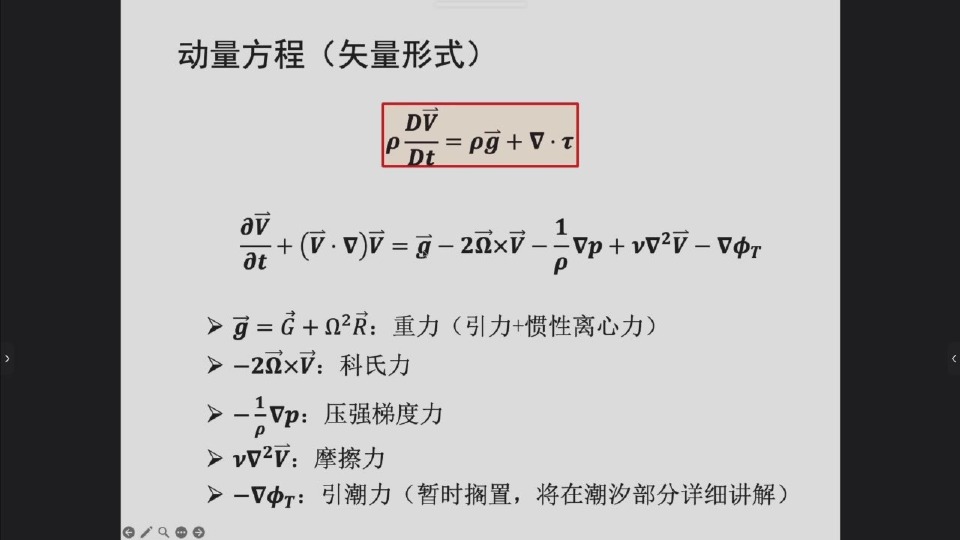
把压强梯度力、有效重力、科氏力、分子粘性力和引潮力合在一起,课件先给出一般形式:

∂V∂t+(V⋅∇)V=g−2Ω×V−1ρ∇p+ν∇2V−∇ϕT\frac{\partial\mathbf V}{\partial t} +(\mathbf V\cdot\nabla)\mathbf V = \mathbf g -2\boldsymbol\Omega\times\mathbf V -\frac{1}{\rho}\nabla p +\nu\nabla^2\mathbf V -\nabla\phi_T

完整动量方程的矢量形式

本节随后暂时搁置引潮项,并把保留的水平科氏项移到左边:

∂V∂t+(V⋅∇)V+fk×VH=−1ρ∇p+g+ν∇2V\boxed{ \frac{\partial\mathbf V}{\partial t} +(\mathbf V\cdot\nabla)\mathbf V +f\mathbf k\times\mathbf V_H = -\frac1\rho\nabla p +\mathbf g +\nu\nabla^2\mathbf V }

2. 直角坐标系三个分量#

这是老师明确提醒的考试重点。

先记

V=(u,v,w)\mathbf V=(u,v,w)

以及

V⋅∇=u∂∂x+v∂∂y+w∂∂z\mathbf V\cdot\nabla = u\frac{\partial}{\partial x} +v\frac{\partial}{\partial y} +w\frac{\partial}{\partial z}

xx 方向#

∂u∂t+u∂u∂x+v∂u∂y+w∂u∂z−fv=−1ρ∂p∂x+ν(∂2u∂x2+∂2u∂y2+∂2u∂z2)\boxed{ \frac{\partial u}{\partial t} +u\frac{\partial u}{\partial x} +v\frac{\partial u}{\partial y} +w\frac{\partial u}{\partial z} -fv = -\frac1\rho\frac{\partial p}{\partial x} +\nu\left( \frac{\partial^2u}{\partial x^2} +\frac{\partial^2u}{\partial y^2} +\frac{\partial^2u}{\partial z^2} \right) }

yy 方向#

∂v∂t+u∂v∂x+v∂v∂y+w∂v∂z+fu=−1ρ∂p∂y+ν(∂2v∂x2+∂2v∂y2+∂2v∂z2)\boxed{ \frac{\partial v}{\partial t} +u\frac{\partial v}{\partial x} +v\frac{\partial v}{\partial y} +w\frac{\partial v}{\partial z} +fu = -\frac1\rho\frac{\partial p}{\partial y} +\nu\left( \frac{\partial^2v}{\partial x^2} +\frac{\partial^2v}{\partial y^2} +\frac{\partial^2v}{\partial z^2} \right) }

zz 方向#

∂w∂t+u∂w∂x+v∂w∂y+w∂w∂z=−1ρ∂p∂z−g+ν(∂2w∂x2+∂2w∂y2+∂2w∂z2)\boxed{ \frac{\partial w}{\partial t} +u\frac{\partial w}{\partial x} +v\frac{\partial w}{\partial y} +w\frac{\partial w}{\partial z} = -\frac1\rho\frac{\partial p}{\partial z} -g +\nu\left( \frac{\partial^2w}{\partial x^2} +\frac{\partial^2w}{\partial y^2} +\frac{\partial^2w}{\partial z^2} \right) }

这里:

  • 水平两个方向没有直接重力分量;
  • zz 轴向上,所以重力为 −g-g;
  • 本课的传统近似下,垂向科氏项已忽略。

3. 两个最容易写错的微分算子#

对流算子#

V⋅∇=u∂x+v∂y+w∂z\boxed{ \mathbf V\cdot\nabla = u\partial_x+v\partial_y+w\partial_z }

例如它作用在 uu 上:

(V⋅∇)u=u∂u∂x+v∂u∂y+w∂u∂z(\mathbf V\cdot\nabla)u =u\frac{\partial u}{\partial x} +v\frac{\partial u}{\partial y} +w\frac{\partial u}{\partial z}
WARNING

即使写的是 xx 方向动量方程,对流项仍然同时含 u,v,wu,v,w。因为海水可以从 x,y,zx,y,z 三个方向把不同的 uu 输运到这个位置。

拉普拉斯算子#

∇2=∂2∂x2+∂2∂y2+∂2∂z2\boxed{ \nabla^2 = \frac{\partial^2}{\partial x^2} +\frac{\partial^2}{\partial y^2} +\frac{\partial^2}{\partial z^2} }

例如

∇2u=∂2u∂x2+∂2u∂y2+∂2u∂z2\nabla^2u = \frac{\partial^2u}{\partial x^2} +\frac{\partial^2u}{\partial y^2} +\frac{\partial^2u}{\partial z^2}

现场写分量方程最稳妥的办法:先把矢量式写出来,再按“局地项 → 对流项 → 科氏项 → 压强 → 重力 → 摩擦”的顺序逐项取分量。


五、第四章:海水运动基本方程组#

课件第四章分为:

  1. 海水运动基本方程组;
  2. 边界条件;
  3. 时间平均的基本方程和边界条件。

老师说明:当前推导的方程首先针对较理想的瞬时流动;后续为了处理真实海洋中的湍流随机性,会进行时间平均。

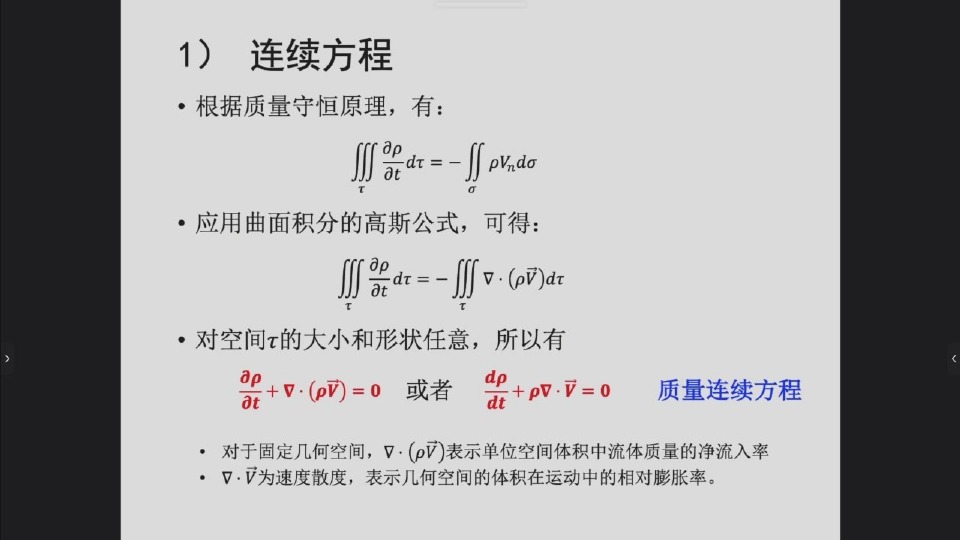
1. 连续方程的重新推导#

取一个固定几何控制体 τ\tau,边界为闭合曲面 σ\sigma,外法向速度分量为

Vn=V⋅nV_n=\mathbf V\cdot\mathbf n

质量守恒说:

控制体内质量的增加率 = 通过边界流入的净质量通量。

由于 VnV_n 规定向外为正,向外流出会减少内部质量,因此:

∭τ∂ρ∂t dτ=−∬σρVn dσ\iiint_\tau\frac{\partial\rho}{\partial t}\,d\tau = -\iint_\sigma \rho V_n\,d\sigma

用高斯定理:

∬σρVn dσ=∭τ∇⋅(ρV) dτ\iint_\sigma \rho V_n\,d\sigma = \iiint_\tau\nabla\cdot(\rho\mathbf V)\,d\tau

所以

∭τ[∂ρ∂t+∇⋅(ρV)]dτ=0\iiint_\tau \left[ \frac{\partial\rho}{\partial t} +\nabla\cdot(\rho\mathbf V) \right]d\tau=0

由于 τ\tau 任意:

∂ρ∂t+∇⋅(ρV)=0\boxed{ \frac{\partial\rho}{\partial t} +\nabla\cdot(\rho\mathbf V)=0 }

将散度项展开:

∇⋅(ρV)=V⋅∇ρ+ρ∇⋅V\nabla\cdot(\rho\mathbf V) =\mathbf V\cdot\nabla\rho+\rho\nabla\cdot\mathbf V

得到另一种形式:

DρDt+ρ∇⋅V=0\boxed{ \frac{D\rho}{Dt}+\rho\nabla\cdot\mathbf V=0 }

连续方程的两种形式

这里:

  • ∇⋅(ρV)\nabla\cdot(\rho\mathbf V):质量通量的散度,表示单位体积的净流出程度;
  • ∇⋅V\nabla\cdot\mathbf V:速度散度,反映流体微团在运动中的相对膨胀 / 压缩。

2. 不可压缩与定常的区别#

不可压缩#

对随流体运动的微团:

DρDt=0\frac{D\rho}{Dt}=0

由连续方程立即得到

∇⋅V=0\boxed{\nabla\cdot\mathbf V=0}

在直角坐标系:

∂u∂x+∂v∂y+∂w∂z=0\boxed{ \frac{\partial u}{\partial x} +\frac{\partial v}{\partial y} +\frac{\partial w}{\partial z}=0 }

海洋的大多数动力学问题常采用这一近似。

定常#

定常仅表示固定位置处不随时间变化,例如密度满足

∂ρ∂t=0\frac{\partial\rho}{\partial t}=0

此时连续方程变成

∇⋅(ρV)=0\nabla\cdot(\rho\mathbf V)=0
WARNING

“定常”与“不可压缩”是两个不同条件:

  • 定常约束的是时间偏导数;
  • 不可压缩约束的是随体密度变化。

六、盐量扩散方程#

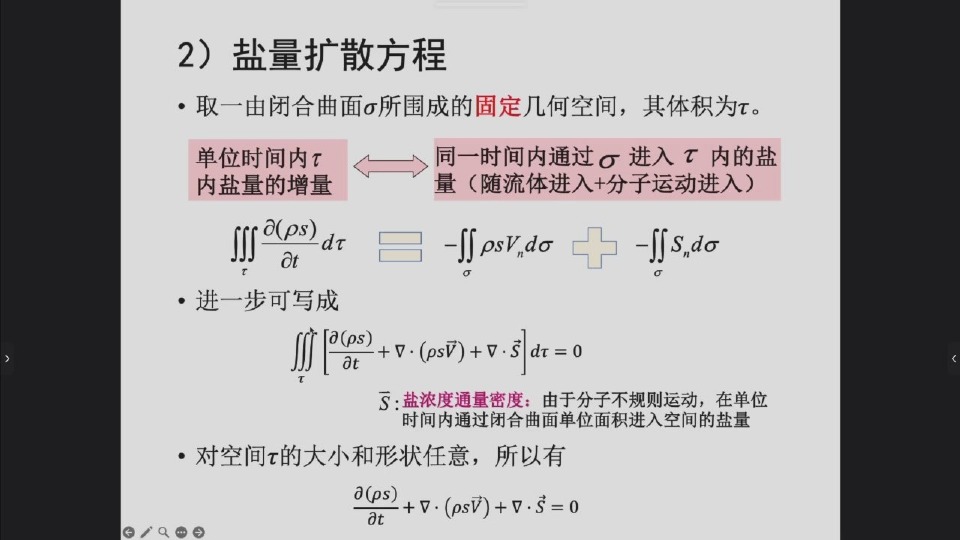
1. 盐量守恒的物理图像#

定义:

  • ss:单位质量海水中所含的盐量,课堂中近似作为盐度;
  • ρs\rho s:单位体积海水中所含的盐量。

盐量守恒定律:

溶于海水中的盐,在海水运动中不会自动产生,也不会自动消失。
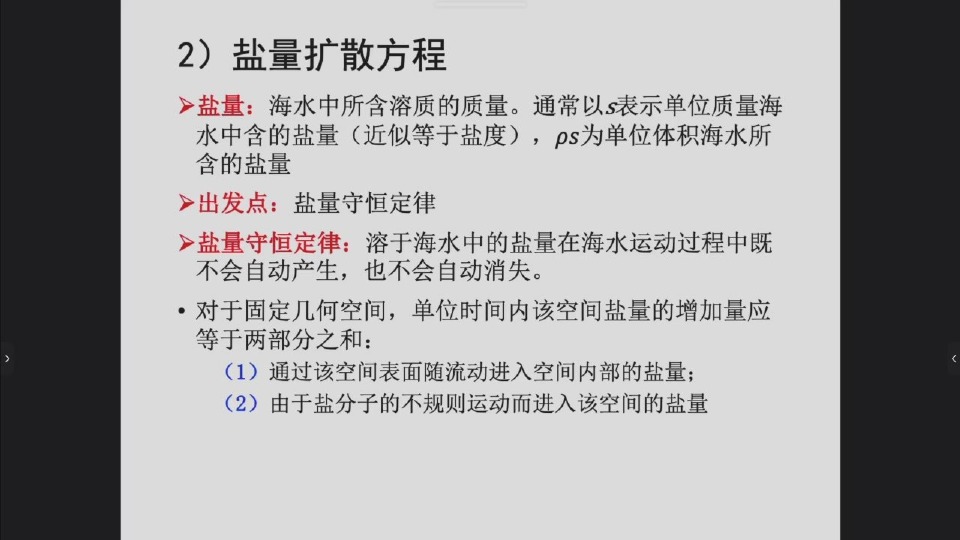
盐量、盐量守恒与两种输运机制

和质量守恒相比,盐量进入控制体有两种机制:

  1. 平流 / 对流输运:海水本身带着盐流进、流出;
  2. 分子扩散:即使没有整体流动,只要盐度有梯度,盐也会从高盐度向低盐度扩散。

这正是盐量方程比连续方程多出一个扩散通量项的原因。

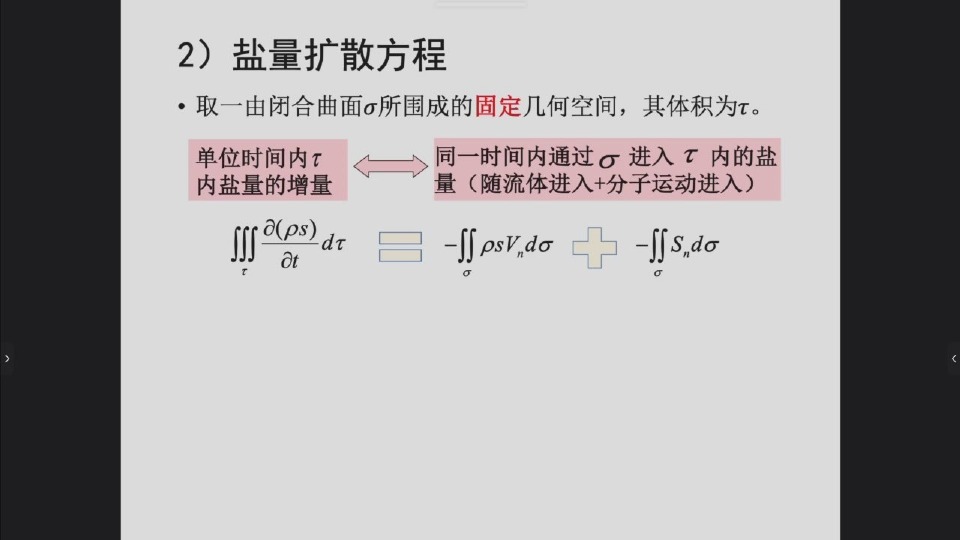
2. 控制体积分式#

仍取固定控制体 τ\tau,边界 σ\sigma。

控制体内盐量变化率:

∭τ∂(ρs)∂t dτ\iiint_\tau \frac{\partial(\rho s)}{\partial t}\,d\tau

平流造成的向外盐通量:

∬σρsVn dσ\iint_\sigma \rho s V_n\,d\sigma

再定义 S\mathbf S 为盐浓度扩散通量密度,法向分量

Sn=S⋅nS_n=\mathbf S\cdot\mathbf n

于是扩散造成的向外盐通量:

∬σSn dσ\iint_\sigma S_n\,d\sigma

因为法向规定向外为正,而我们计算控制体内盐量增加,所以二者都带负号:

∭τ∂(ρs)∂t dτ=−∬σρsVn dσ−∬σSn dσ\boxed{ \iiint_\tau \frac{\partial(\rho s)}{\partial t}\,d\tau = -\iint_\sigma\rho sV_n\,d\sigma -\iint_\sigma S_n\,d\sigma }

盐量守恒控制体:平流通量与分子扩散通量

3. 化成局地方程#

两个面积分都用高斯定理:

∬σρsVn dσ=∭τ∇⋅(ρsV) dτ\iint_\sigma\rho sV_n\,d\sigma = \iiint_\tau\nabla\cdot(\rho s\mathbf V)\,d\tau∬σSn dσ=∭τ∇⋅S dτ\iint_\sigma S_n\,d\sigma = \iiint_\tau\nabla\cdot\mathbf S\,d\tau

因此

∭τ[∂(ρs)∂t+∇⋅(ρsV)+∇⋅S]dτ=0\iiint_\tau \left[ \frac{\partial(\rho s)}{\partial t} +\nabla\cdot(\rho s\mathbf V) +\nabla\cdot\mathbf S \right]d\tau=0

控制体任意,所以:

∂(ρs)∂t+∇⋅(ρsV)+∇⋅S=0\boxed{ \frac{\partial(\rho s)}{\partial t} +\nabla\cdot(\rho s\mathbf V) +\nabla\cdot\mathbf S=0 }

盐量守恒的局地方程

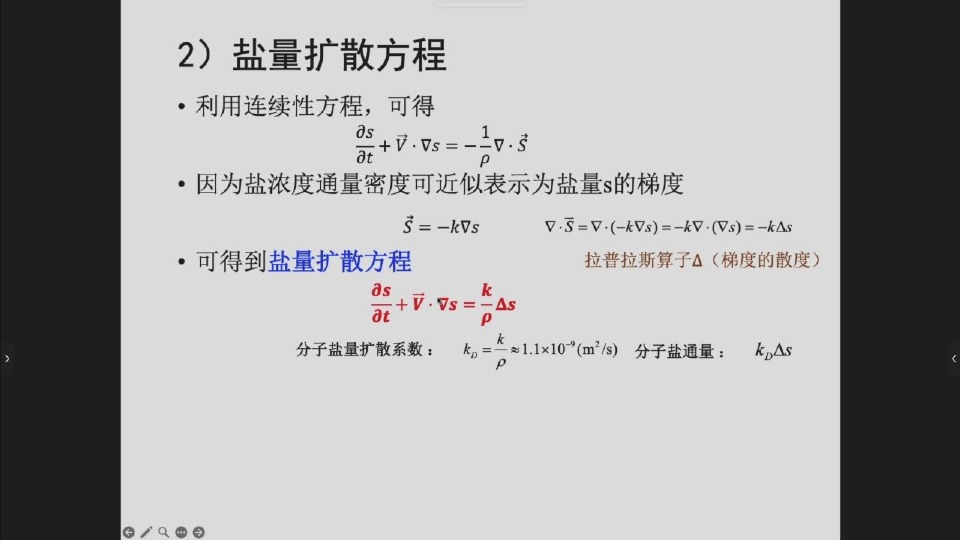
4. 用连续方程化简#

这是本节第二次出现同样的技巧。

先展开第一项:

∂(ρs)∂t=ρ∂s∂t+s∂ρ∂t\frac{\partial(\rho s)}{\partial t} = \rho\frac{\partial s}{\partial t} +s\frac{\partial\rho}{\partial t}

再展开平流项:

∇⋅(ρsV)=ρV⋅∇s+s∇⋅(ρV)\nabla\cdot(\rho s\mathbf V) = \rho\mathbf V\cdot\nabla s +s\nabla\cdot(\rho\mathbf V)

代回:

ρ(∂s∂t+V⋅∇s)+s[∂ρ∂t+∇⋅(ρV)]+∇⋅S=0\rho\left( \frac{\partial s}{\partial t} +\mathbf V\cdot\nabla s \right) +s\left[ \frac{\partial\rho}{\partial t} +\nabla\cdot(\rho\mathbf V) \right] +\nabla\cdot\mathbf S=0

方括号正是连续方程,所以为零:

ρ(∂s∂t+V⋅∇s)=−∇⋅S\rho\left( \frac{\partial s}{\partial t} +\mathbf V\cdot\nabla s \right) =-\nabla\cdot\mathbf S

即

DsDt=−1ρ∇⋅S\boxed{ \frac{Ds}{Dt} =-\frac1\rho\nabla\cdot\mathbf S }

左边 Ds/DtDs/Dt 表示一个随海水移动的微团,其盐度随时间的变化;右边表示分子扩散通量的辐合 / 辐散。

5. Fick 型扩散关系与最终方程#

盐总是从高盐度向低盐度扩散,因此扩散通量与盐度梯度反向:

S=−k∇s\boxed{\mathbf S=-k\nabla s}

若 kk 近似常数:

∇⋅S=−k∇⋅(∇s)=−k∇2s\nabla\cdot\mathbf S = -k\nabla\cdot(\nabla s) =-k\nabla^2s

其中

∇2s=∂2s∂x2+∂2s∂y2+∂2s∂z2\nabla^2s = \frac{\partial^2s}{\partial x^2} +\frac{\partial^2s}{\partial y^2} +\frac{\partial^2s}{\partial z^2}

代回:

DsDt=kρ∇2s\frac{Ds}{Dt} = \frac{k}{\rho}\nabla^2s

定义分子盐量扩散系数

kD=kρk_D=\frac{k}{\rho}

课件给出的量级约为

kD≈1.1×10⁻⁹ m2/sk_D\approx1.1\times10^{-9}\ \mathrm{m^2/s}

最终得到盐量扩散方程:

∂s∂t+V⋅∇s=kD∇2s\boxed{ \frac{\partial s}{\partial t} +\mathbf V\cdot\nabla s =k_D\nabla^2s }

盐量扩散方程的最终形式

物理意义非常清楚:

  • ∂s/∂t\partial s/\partial t:固定位置盐度的局地变化;
  • V⋅∇s\mathbf V\cdot\nabla s:海流平流输运造成的变化;
  • kD∇2sk_D\nabla^2s:分子扩散把盐度差异逐渐“抹平”。

七、本节最核心的逻辑链#

1. 动量方程#

牛顿第二定律→控制体动量→莱布尼兹公式→高斯定理→局地动量方程→连续方程化简\text{牛顿第二定律} \rightarrow \text{控制体动量} \rightarrow \text{莱布尼兹公式} \rightarrow \text{高斯定理} \rightarrow \text{局地动量方程} \rightarrow \text{连续方程化简}

得到

ρDVDt=各种单位体积力 / 表面力\rho\frac{D\mathbf V}{Dt} = \text{各种单位体积力 / 表面力}

再逐项加入压强梯度、摩擦、有效重力、科氏力与引潮力。

2. 旋转坐标系#

Va=V+Ω×R\mathbf V_a=\mathbf V+\boldsymbol\Omega\times\mathbf R

进一步求导得到

aa=ar+2Ω×V+Ω×(Ω×R)\mathbf a_a = \mathbf a_r +2\boldsymbol\Omega\times\mathbf V +\boldsymbol\Omega\times(\boldsymbol\Omega\times\mathbf R)

从而识别出科氏项与离心项,并在传统近似下定义

f=2Ωsin⁡φf=2\Omega\sin\varphi

3. 连续方程与盐量方程的共同模板#

连续方程只有平流:

内部变化=−边界平流净流出\text{内部变化} = -\text{边界平流净流出}

盐量方程多一个扩散:

内部盐量变化=−平流盐通量−扩散盐通量\text{内部盐量变化} = -\text{平流盐通量} -\text{扩散盐通量}

两者都经历:

面积分→高斯定理体积分→控制体任意局地微分方程\boxed{ \text{面积分} \xrightarrow{\text{高斯定理}} \text{体积分} \xrightarrow{\text{控制体任意}} \text{局地微分方程} }
TIP

如果后续自学时只记一件事,记住老师这一整节真正反复训练的是:

先用守恒定律写“账本”,再用高斯定理把边界通量变成局地散度,最后利用已有守恒方程消项。

掌握这个模板之后,热量守恒、示踪物输运以及更多海洋动力学方程都会更容易理解。

Oceanography-Lesson7:海水运动基本方程组:动量方程、科氏力与盐量扩散方程
https://www.sleepyfish2031.top/posts/课程笔记/物理海洋学/lesson7/
作者
Sleepyfish
发布于
2026-10-10
许可协议
CC BY-NC-SA 4.0