这一节课继续第三章 海水运动方程。整堂课的主线可以压缩成一句话:
先用质量守恒得到连续性方程,再用牛顿第二定律得到动量方程,随后逐一拆解海水微团实际会受到的各种力,最后把地球自转带来的科氏效应引入旋转坐标系。
本节最重要的逻辑链条是:
随体导数⟶质量守恒⟶连续性方程⟶牛顿第二定律⟶动量方程⟶各种外力⟶旋转地球上的运动方程NOTE课堂安排说明:录音中出现了一次课堂点名,但老师没有说明其与平时分的具体关系;本次课没有听到新的作业、测试或考试要求。
一、预备数学知识#
第三章中很多式子都由三个微分算子反复组合而来:梯度、散度、旋度。理解它们的物理意义,比单纯记公式更重要。
1. 梯度 Gradient#
对于标量场 ϕ(x,y,z):
∇ϕ=(∂x∂ϕ,∂y∂ϕ,∂z∂ϕ)梯度是一个向量:
- 方向:标量增加最快的方向;
- 大小:沿这个方向单位距离上的最大变化率。
例如温度场 T(x,y,z) 中,∇T 指向温度升高最快的方向。
因此后面出现
−∇p时,负号立刻告诉我们:压强梯度力指向压强降低最快的方向。
2. 散度 Divergence#
对于速度场
u=(u,v,w)其散度为
∇⋅u=∂x∂u+∂y∂v+∂z∂w散度是一个标量,衡量一个小体积附近的净“发散”程度:
- ∇⋅u>0:整体向外流出,局部体积趋向膨胀;
- ∇⋅u<0:整体向内汇聚,局部体积趋向压缩;
- ∇⋅u=0:流入与流出在体积意义上平衡。
连续性方程最后出现 ∇⋅u=0,其物理含义正来自这里。
3. 旋度 Curl#
速度场的旋度为
∇×u=i∂x∂uj∂y∂vk∂z∂w旋度是一个向量,用来刻画局地流体微团的旋转程度。
- 方向:由右手定则决定旋转轴方向;
- 大小:反映局部旋转强弱。
4. 高斯散度定理#
高斯定理把闭合曲面上的通量与内部体积中的散度联系起来:
∬Aa⋅dA=∭V∇⋅adV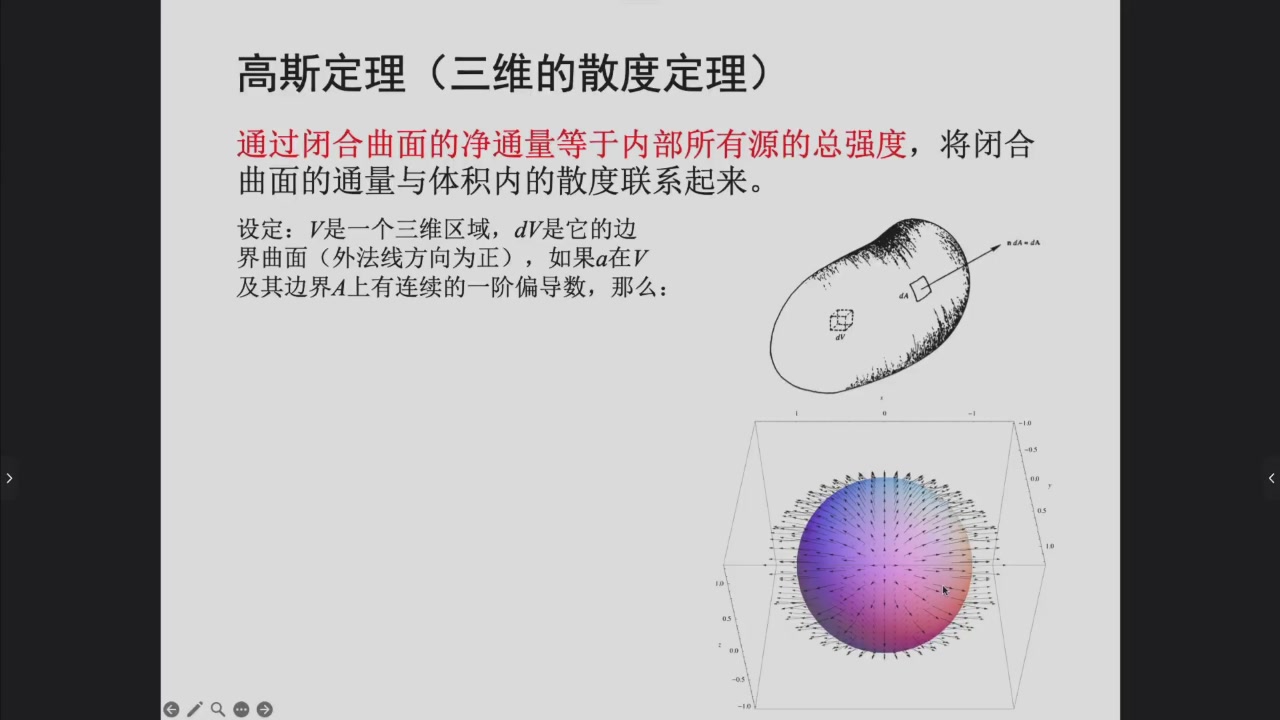
这条公式在本节出现两次关键用途:
- 连续性方程中,把穿过控制体边界的质量通量面积分转成体积分;
- 动量方程中,把表面应力的面积分转成体积分。
直观上可以记成:
边界上一共“流出去多少” = 体积内部一共“发散出多少”。
5. 斯托克斯定理#
课件还回顾了斯托克斯定理:
∮Cu⋅ds=∬A(∇×u)⋅dA它把闭合曲线上的环流与曲面上的旋度通量联系起来。后面学习涡度、环流时会更频繁地使用。
二、随体导数 Material Derivative#
1. 为什么要引入随体导数#
在流体中,一个物理量
ϕ=ϕ(x,y,z,t)同时依赖:
- 时间 t;
- 空间位置 (x,y,z)。
如果我们站在岸边固定位置测温度,只需要问“这个固定点的温度随时间怎样变”;如果我们跟着一团水一起走,还必须考虑水团被带到别的位置后,所处环境本身发生了变化。
因此,跟随流体质点时观测到的真实变化率为:
DtDϕ=∂t∂ϕ+u∂x∂ϕ+v∂y∂ϕ+w∂z∂ϕ矢量形式:
DtDϕ=∂t∂ϕ+(u⋅∇)ϕ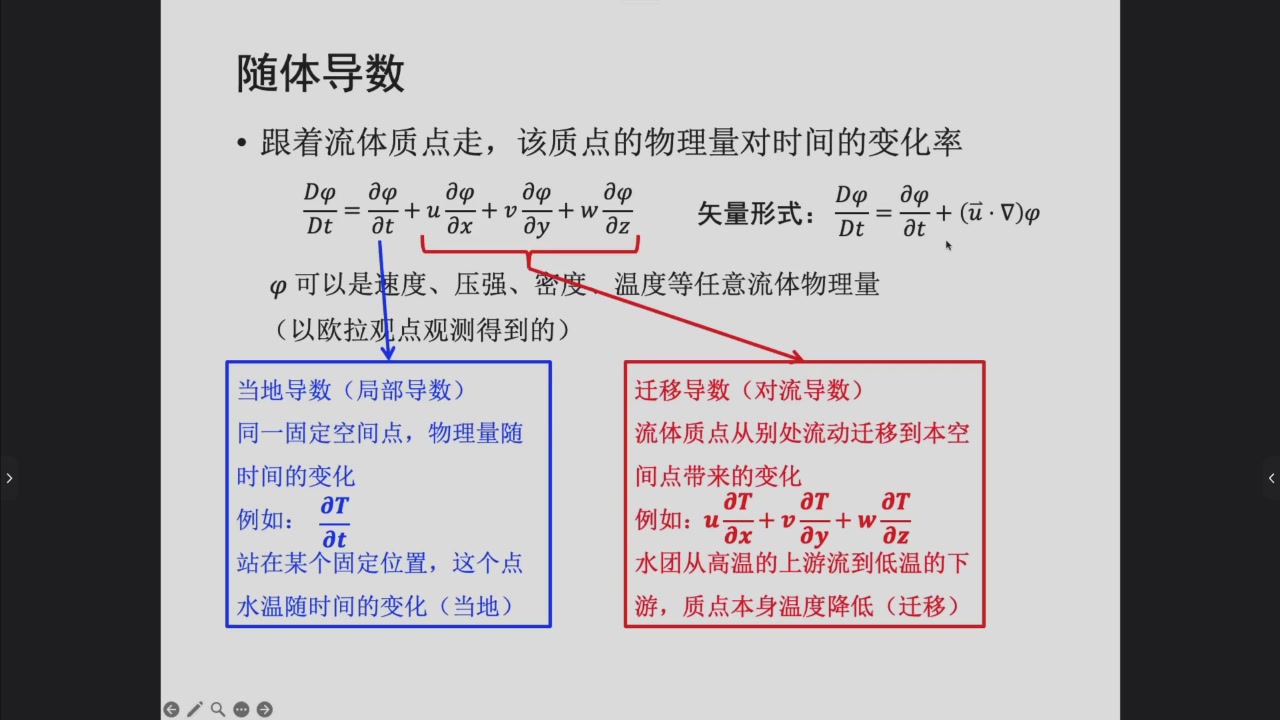
2. 当地导数与迁移导数#
随体导数包含两部分:
当地导数 local derivative#
∂t∂ϕ表示:固定在同一个空间点,该物理量随时间发生的变化。
例如固定一个温度探头,记录该位置水温从 20 ℃ 降到 19 ℃。
迁移导数 / 对流导数 advective derivative#
(u⋅∇)ϕ=u∂x∂ϕ+v∂y∂ϕ+w∂z∂ϕ表示:流体质点运动到不同空间位置后,因为空间分布不均匀而感受到的变化。
老师举的直观例子是:水团从高温上游流向低温下游,即使整个温度场本身不随时间变化,跟着水团走仍会感到温度下降。
TIP判断题里最容易混淆的一点:
- ∂/∂t:固定空间位置看变化;
- D/Dt:跟着流体质点看变化;
- 两者之差就是流动搬运造成的迁移项。
三、连续性方程:质量守恒#
连续性方程的物理基础只有一句话:
质量守恒。
老师分别从 拉格朗日观点 和 欧拉观点 推导,最后得到同一个局地方程。
1. 拉格朗日观点推导#
Step 1:跟随同一团流体#
取一团确定的流体质点,其边界随流体一起运动、变形。虽然形状会变,但其中包含的质点集合不变,因此总质量保持常数:
DtDm=0总质量写成:
m=∭V(t)ρdV于是
DtD∭V(t)ρdV=0Step 2:理解微小体积为什么会出现散度#
对一个很小的流体微团:
dm=ρdV对时间求随体导数:
DtD(dm)=DtDρdV+ρDtD(dV)关键在于第二项。若小体积是
dV=dxdydz在 x 方向,左右两侧速度不同会使长度发生变化:
dx1DtD(dx)≈∂x∂u同理:
dy1DtD(dy)≈∂y∂vdz1DtD(dz)≈∂z∂w因此体积相对变化率为
dV1DtD(dV)=∂x∂u+∂y∂v+∂z∂w=∇⋅u即
DtD(dV)=(∇⋅u)dV这一步正好解释了为什么散度能够表示微团的体积膨胀率。
Step 3:代回质量守恒#
于是
0=DtDm=∭V(t)[DtDρ+ρ∇⋅u]dV对任意流体体积 V(t) 都成立,因此积分中的被积函数必须为零:
DtDρ+ρ∇⋅u=0再把随体导数展开:
DtDρ=∂t∂ρ+u⋅∇ρ得到
∂t∂ρ+u⋅∇ρ+ρ∇⋅u=0利用乘积恒等式
∇⋅(ρu)=u⋅∇ρ+ρ∇⋅u最终得到:
∂t∂ρ+∇⋅(ρu)=02. 欧拉观点推导#
欧拉观点固定一个空间控制体 V,边界 A 不随流体移动。
控制体内部的质量为
M=∭VρdV固定控制体中,质量变化率等于流入的净质量通量。若 dA 取外法向,ρu⋅dA 表示向外流出的质量通量,因此:
∭V∂t∂ρdV=−∬Aρu⋅dA利用高斯散度定理:
∬Aρu⋅dA=∭V∇⋅(ρu)dV所以
∭V[∂t∂ρ+∇⋅(ρu)]dV=0由于控制体任意:
∂t∂ρ+∇⋅(ρu)=0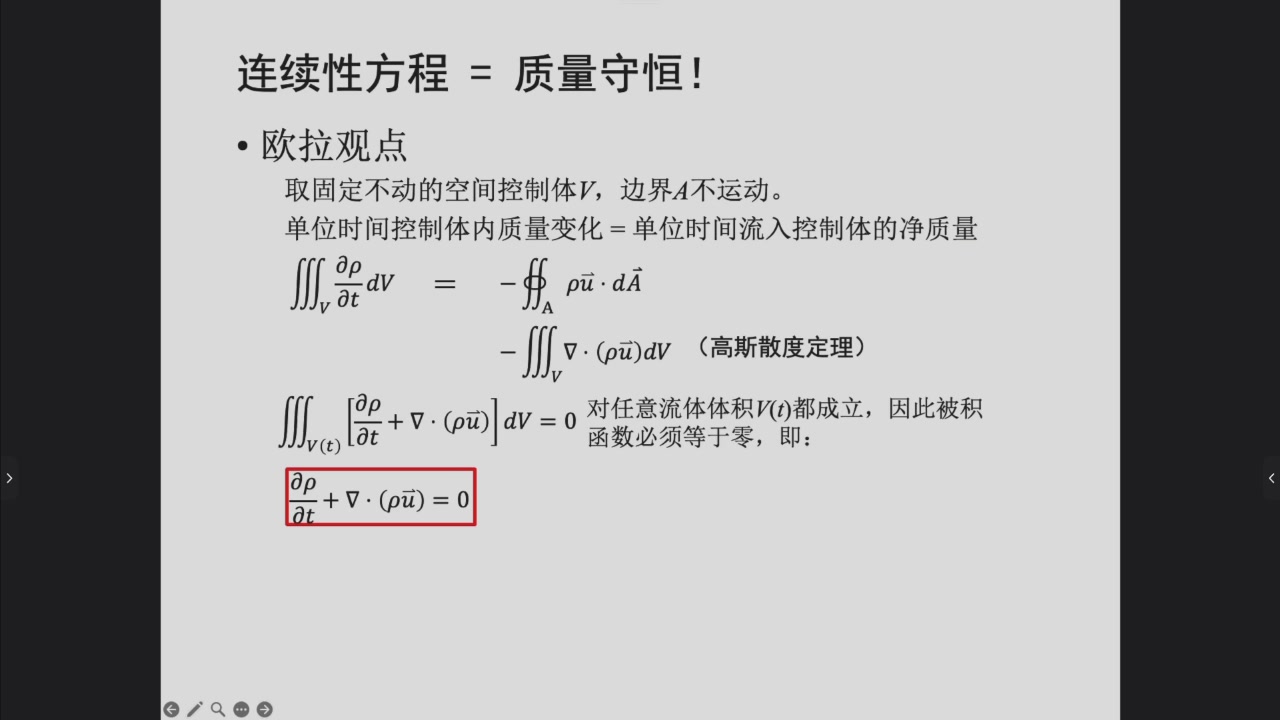
两种观点最终得到完全相同的质量守恒方程。
3. 连续性方程的几种等价形式#
最常见形式:
∂t∂ρ+∇⋅(ρu)=0展开乘积:
∂t∂ρ+u⋅∇ρ+ρ∇⋅u=0识别随体导数:
DtDρ+ρ∇⋅u=0再除以 ρ:
ρ1DtDρ+∇⋅u=0每个形式表达的都是同一个事实:密度变化与体积膨胀/收缩必须彼此配合,才能保证质量守恒。
4. 不可压缩流体#
老师指出,对海洋问题经常采用不可压缩近似:
DtDρ=0代入连续性方程:
∇⋅u=0即
∂x∂u+∂y∂v+∂z∂w=0物理意义:一个小海水微团若在某些方向被拉长,就必须在其他方向相应收缩,使体积保持不变。
WARNING∇⋅u=0 描述的是体积不发生净膨胀或压缩。它并不要求三个速度分量分别为常数,也不要求流体静止。
四、动量方程:从牛顿第二定律出发#
上一部分解决“质量怎么守恒”,这一部分解决“海水为什么会加速”。
出发点就是牛顿第二定律的动量形式:
DtDP=∑F其中 P 是系统总动量。
1. 系统动量#
速度记为 u,则单位体积中的动量为 ρu,整个流体系统的总动量为:
P=∭V(t)ρudV2. 动量变化率#
课堂这里使用了“莱布尼兹定理”处理随时间移动、变形的积分区域。它给出:
DtD∭V(t)ρudV=∭V∂t∂(ρu)dV+∬Aρu(u⋅dA)第二项是动量随流体穿过边界产生的通量。
再使用高斯定理:
∬Aρu(u⋅dA)=∭V∇⋅(ρuu)dV因此:
DtDP=∭V[∂t∂(ρu)+∇⋅(ρuu)]dV这里 ρuu 可以先理解为“动量通量”,∇⋅(ρuu) 表示由于流动搬运造成的动量净变化。
3. 外力:体积力与表面力#
老师先用两类最典型的力搭出方程骨架。
体积力#
体积力作用于微团内部所有质量,与微团的质量或体积成比例。
以重力为例:
G=∭VρgdV表面力#
表面力通过流体微团边界作用,与作用面积相关。用应力/牵引力 τ 表示:
Ps=∬Aτ⋅dA再用高斯定理:
Ps=∭V∇⋅τdV代入牛顿第二定律:
∭V[∂t∂(ρu)+∇⋅(ρuu)−ρg−∇⋅τ]dV=04. 利用连续性方程化简#
这是本节动量方程推导中最值得掌握的一步。
先展开第一项:
∂t∂(ρu)=ρ∂t∂u+u∂t∂ρ再展开动量通量项:
∇⋅(ρuu)=ρ(u⋅∇)u+u∇⋅(ρu)两式相加:
=∂t∂(ρu)+∇⋅(ρuu)ρ∂t∂u+ρ(u⋅∇)u+u[∂t∂ρ+∇⋅(ρu)]方括号内正好就是连续性方程:
∂t∂ρ+∇⋅(ρu)=0所以这一整项消失,留下:
ρ[∂t∂u+(u⋅∇)u]括号内正是速度的随体导数:
DtDu=∂t∂u+(u⋅∇)u最终得到课堂上的简化动量方程:
ρDtDu=ρg+∇⋅τ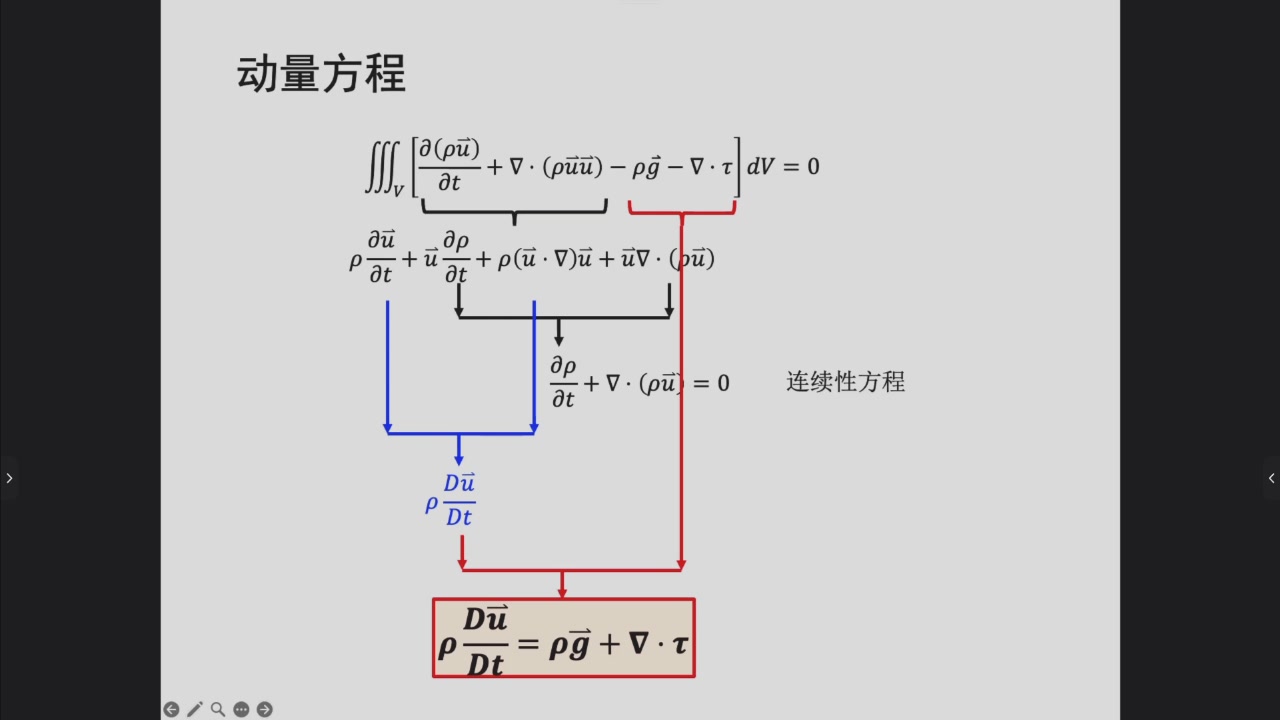
它的物理意义非常直接:
质量密度×加速度ρDtDu=单位体积所受合力ρg+∇⋅τNOTE老师特别强调:上式此时仍是一个“骨架形式”。真实海洋中的合力还包括压强梯度力、摩擦力、引潮力以及旋转坐标系中的惯性力等,下面逐一展开。
五、作用在海水微团上的外力#
按照课堂分类,可以先记成三组:
- 体积力:重力、引潮力等;
- 表面力:压强梯度力、摩擦力/切应力;
- 旋转坐标系中的虚拟惯性力:惯性离心力、科氏力。
1. 压强梯度力#
压强梯度力是海水微团各个表面所受压力不均匀后形成的合力。
课堂从一个中心位于 (x,y,z) 的小长方体出发,边长分别为
Δx,Δy,Δz先只看 x 方向。
Step 1:左、右表面的压强#
左侧表面位于
x−2Δx一阶展开:
pL≈p−∂x∂p2Δx右侧表面:
pR≈p+∂x∂p2ΔxStep 2:把压强乘面积得到压力#
左右表面面积均为
ΔyΔz取 +x 为正:
FL,x=pLΔyΔz右侧压力朝 −x:
FR,x=−pRΔyΔz所以合力
Fx=(pL−pR)ΔyΔz=−∂x∂pΔxΔyΔz即
Fx=−∂x∂pΔV同理:
Fy=−∂y∂pΔVFz=−∂z∂pΔV因此整个微团所受压强合力为:
Fp=−∇pΔV除以微团质量 ρΔV,得到单位质量海水的压强梯度力:
fp=−ρ1∇p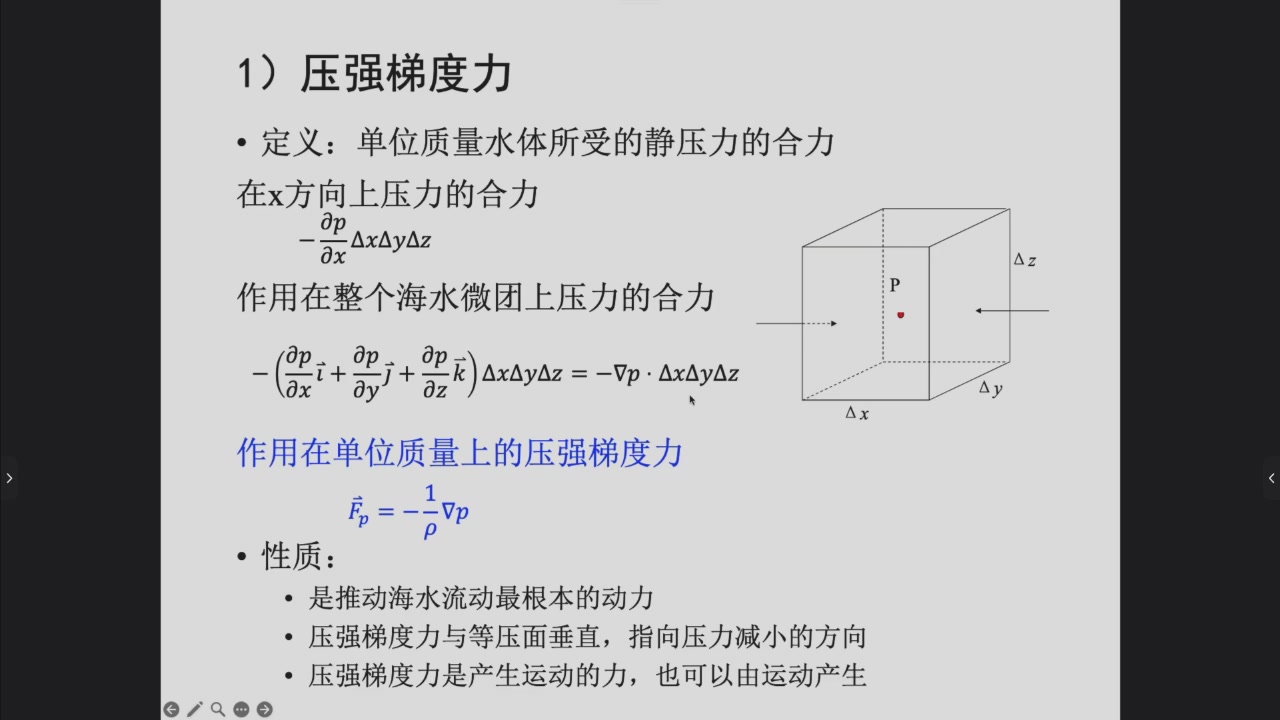
物理意义#
- ∇p 指向压强增加最快的方向;
- −∇p 指向压强减小最快的方向;
- 因此压强梯度力总是从高压一侧推向低压一侧;
- 若某方向两侧压力完全相等,该方向没有压强梯度力。
老师强调:压强梯度力是推动海水运动最根本的动力之一。
2. 分子黏性力与切应力#
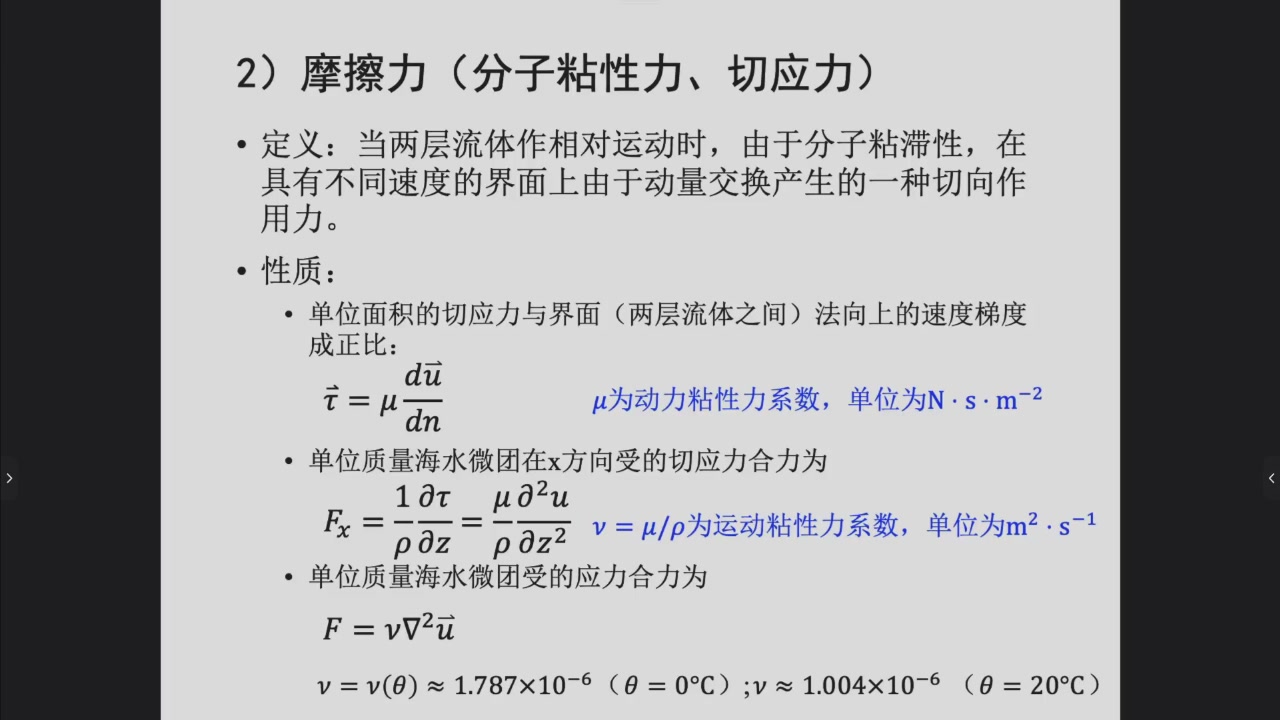
当相邻两层流体存在相对运动时,分子黏滞性会引起动量交换,形成沿界面切向的作用力。
牛顿型黏性关系写成:
τ=μdndu其中:
- n:界面法向;
- μ:动力黏性系数,单位 N⋅s⋅m−2,也就是 Pa⋅s。
一维例子:只考虑 u(z)#
若水平速度 u 随 z 变化:
τxz=μ∂z∂u一个很薄的微团上、下表面切应力稍有差异,因此单位体积所受合力为:
∂z∂τxz单位质量上的摩擦力:
Fx=ρ1∂z∂τxz若 μ 近似为常数:
Fx=ρμ∂z2∂2u定义运动黏性系数
ν=ρμ则
Fx=ν∂z2∂2u在三维、各向同性且 ν 为常数时可写成:
Fν=ν∇2u课堂给出的海水运动黏性系数量级示例:
ν(0∘C)≈1.787×10⁻⁶ m2s−1ν(20∘C)≈1.004×10⁻⁶ m2s−1老师据此指出:温度升高时,水的运动黏性系数会减小。
在海洋中的意义#
分子黏性系数很小,因此在大洋大尺度运动内部通常影响较弱;课堂重点提到上边界和底边界附近的摩擦作用更明显。
3. 湍流摩擦力与涡黏性系数#
真实海洋内部大量运动处于湍流状态。湍流中存在许多大小不同的涡团,它们在不同流速水层之间来回运动并交换动量。
为了在平均意义上表示这种动量输运,课堂类比牛顿黏性定律,引入 涡黏性系数 A:
ρτ=Adndu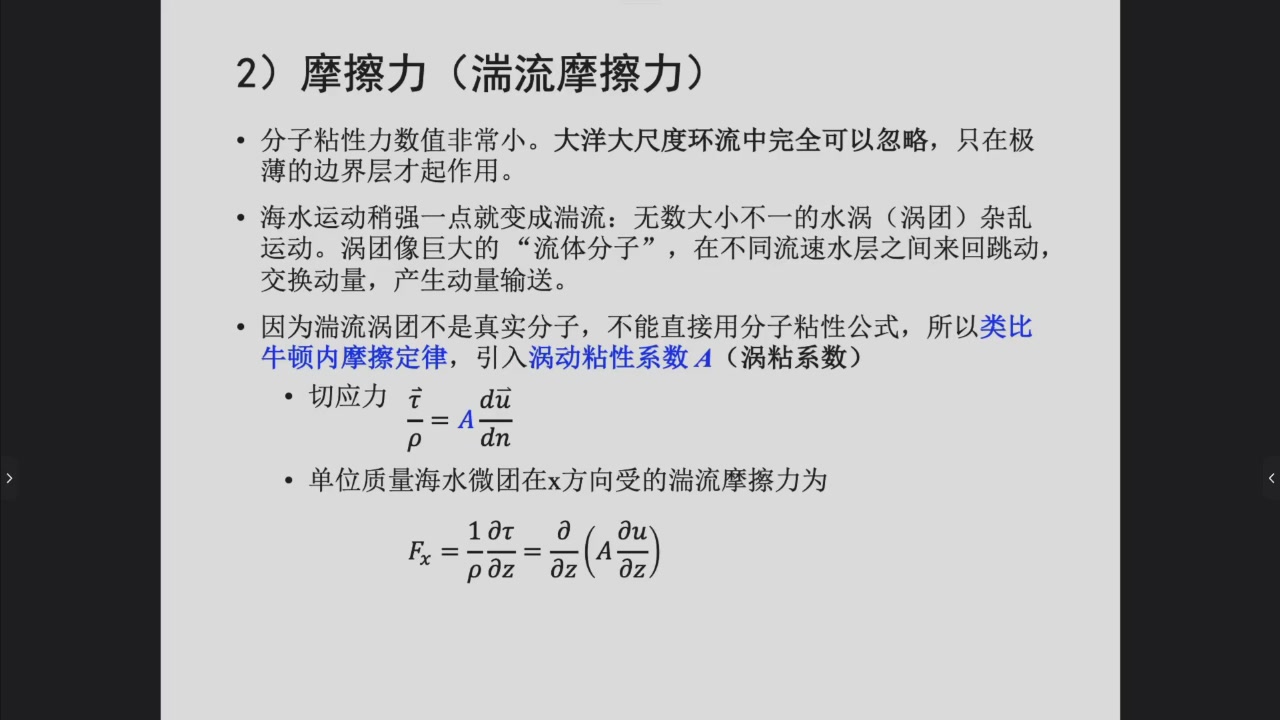
以 u(z) 为例:
Fx=ρ1∂z∂τ=∂z∂(A∂z∂u)若 A 为常数:
Fx=A∂z2∂2u为什么 A 很重要#
分子黏性系数可以作为流体物性直接测定;涡黏性系数描述的是湍流涡团的平均输运效果,强烈依赖具体流动状态。
老师强调了两点:
- A 本身带有参数化/经验性质,往往需要观测或经验关系确定;
- 水平和垂向的湍流混合强度差异很大,因此常分别使用
AH,AV表示水平涡黏性系数与垂向涡黏性系数。
课堂口头举例提到,在较强湍流状态下,涡黏性系数可达到约 10−4∼10−3m2/s 的量级,明显大于分子运动黏性系数。
TIP分子黏性与湍流摩擦的核心区别可以记成:
- 分子黏性:分子尺度的动量交换;
- 湍流摩擦:涡团尺度的动量交换;
- 数值海洋模型中,后者往往需要通过参数化闭合。
4. 重力与惯性离心力#
课堂把海洋中使用的“重力”理解为两部分的合成:
- 地球对海水微团的万有引力;
- 地球自转引起的惯性离心效应。
地球引力#
对单位质量物体,地球引力加速度可写成:
ggrav=−Kr2MErr其中:
- K:万有引力常数;
- ME:地球质量;
- r:到地心距离。
方向指向地心。
惯性离心效应#
地球以角速度 Ω 自转。距地轴垂直距离为 R 时,旋转坐标系中的离心加速度大小为
Ω2R方向背离地轴。
所以课堂中的有效重力写成:
g=ggrav+Ω2R其中
R=rcosφφ 为纬度。
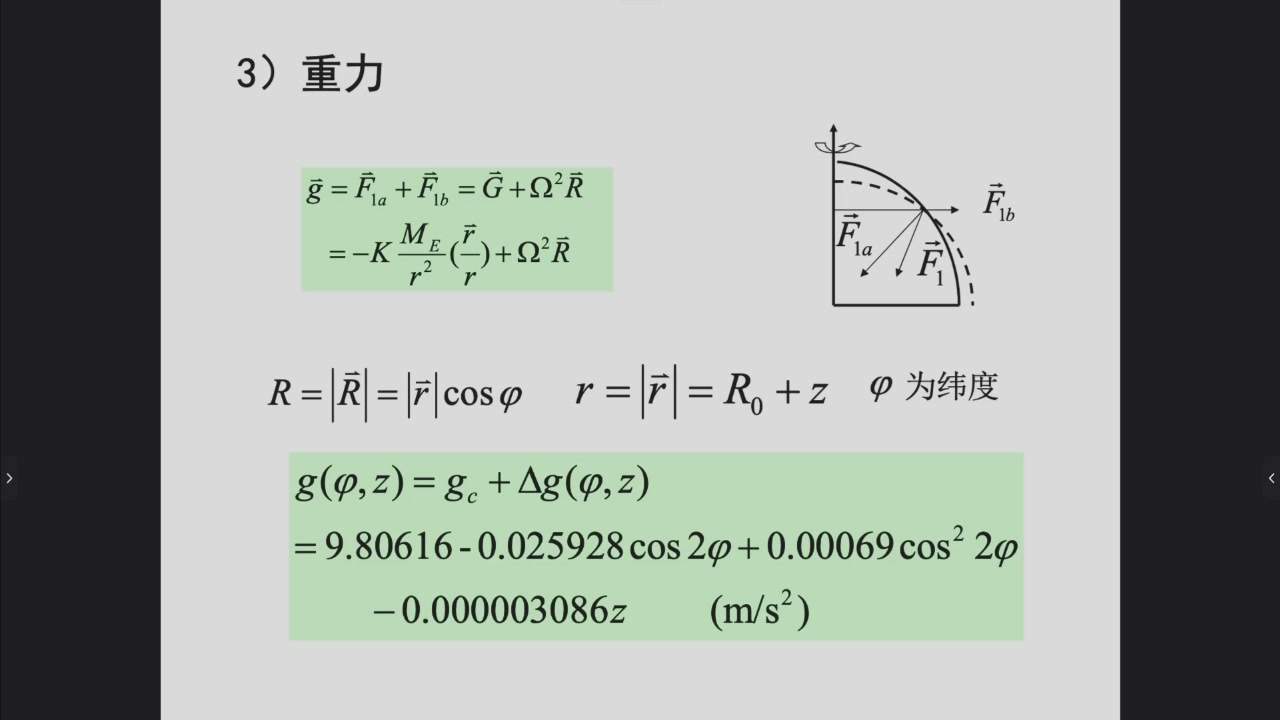
由于离心效应远小于地球引力,有效重力仍大体指向地心附近,但会有小幅偏离,并随纬度和高度变化。
课件给出经验表达式:
g(φ,z)= 9.80616−0.025928cos2φ+0.00069cos22φ−0.000003086z单位为 m/s2。
实际计算中老师指出常取
g≈9.8 m/s2或
g≈9.81 m/s2即可。
5. 引潮力#
天体引潮力主要包括:
课堂重点用月球解释。
月球引潮力的来源#
地球与月球围绕地月公共质心运动。对地球上的一个点,存在:
- 月球的万有引力;
- 地月系统公转所对应的惯性离心效应。
老师采用的定义是:
某点的月球引潮力 = 月球作用在该点上的引力 − 月球作用在地心上的引力。
等价地,可以理解成该点月球引力与地月公转共同惯性离心项的合力。
设:
- D:地心到月心距离;
- L:地球表面某点 P 到月心距离;
- MM:月球质量。
月球对 P 点的引力为:
\mathbf K(P)
=
-K\frac{M_M}{L^2}�rac{\mathbf L}{L}共同惯性离心项可写成:
N=KD2MMDD于是 P 点的月球引潮力:
FM=KMM(D21DD−L21LL)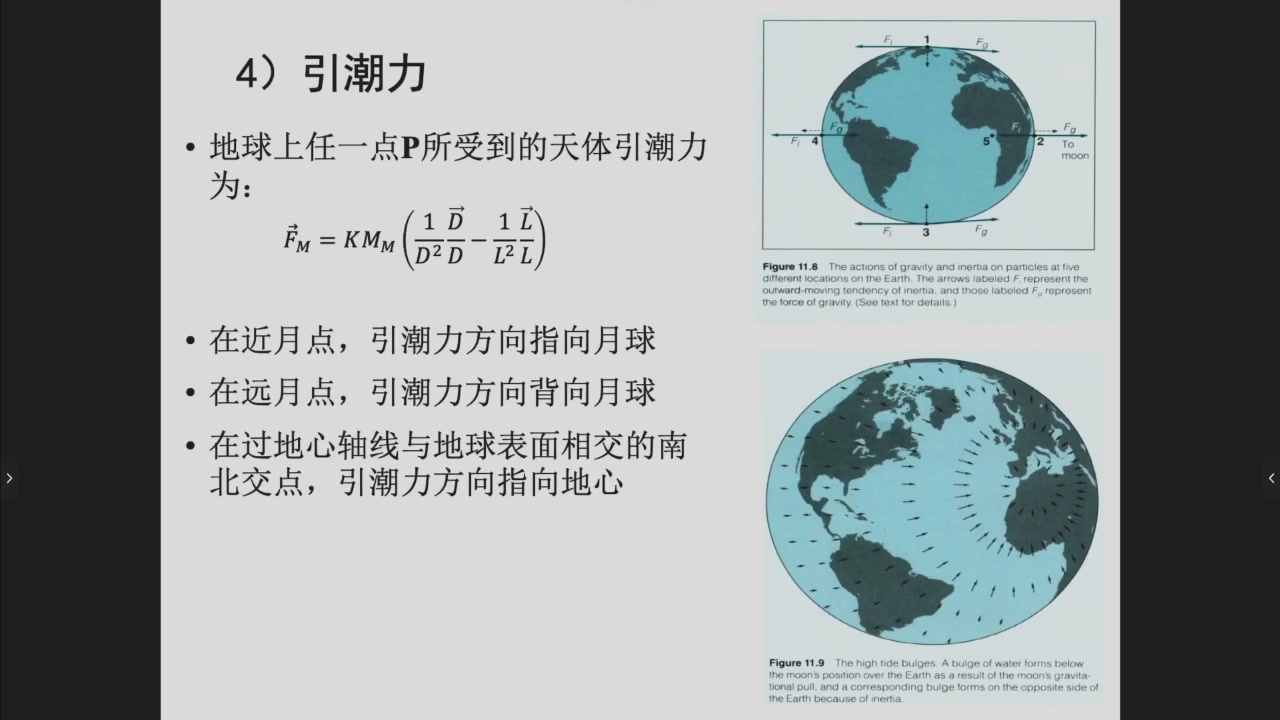
为什么地球两侧都会形成潮隆起#
- 近月点:月球引力比地心处更强,合引潮力指向月球;
- 远月点:月球引力比地心处更弱,减去地心共同加速度后,合引潮力背向月球;
- 与地月连线垂直的两侧,引潮力具有朝向地心的分量。
因此地球海洋会形成沿地月连线方向的两个潮隆起。
老师说明,这里只作引潮力的入门介绍,潮汐细节会在后续课程中继续展开。
6. 位势力#
如果某个力对物体所做的功只取决于起点和终点,与具体路径无关,则该力属于位势力/保守力。
它可以写成某个标量位势 ϕ 的负梯度:
Fp=−∇ϕ课堂指出:
都可以用位势表示。
地球引力位势#
取地球表面位势为零:
ϕg=−KrME+c=KME(R01−r1)惯性离心位势#
取地轴处位势为零:
ϕe=−21Ω2R2两者相加即可构成重力位势。
月球引潮势#
课件给出:
ϕM=−KMM(L1−D1−D2rcosθ)太阳引潮势形式类似:
ϕS=−KMS(LS1−DS1−DS2rcosθS)总天体引潮势:
ϕT=ϕM+ϕS对应天体引潮力:
FT=−∇ϕT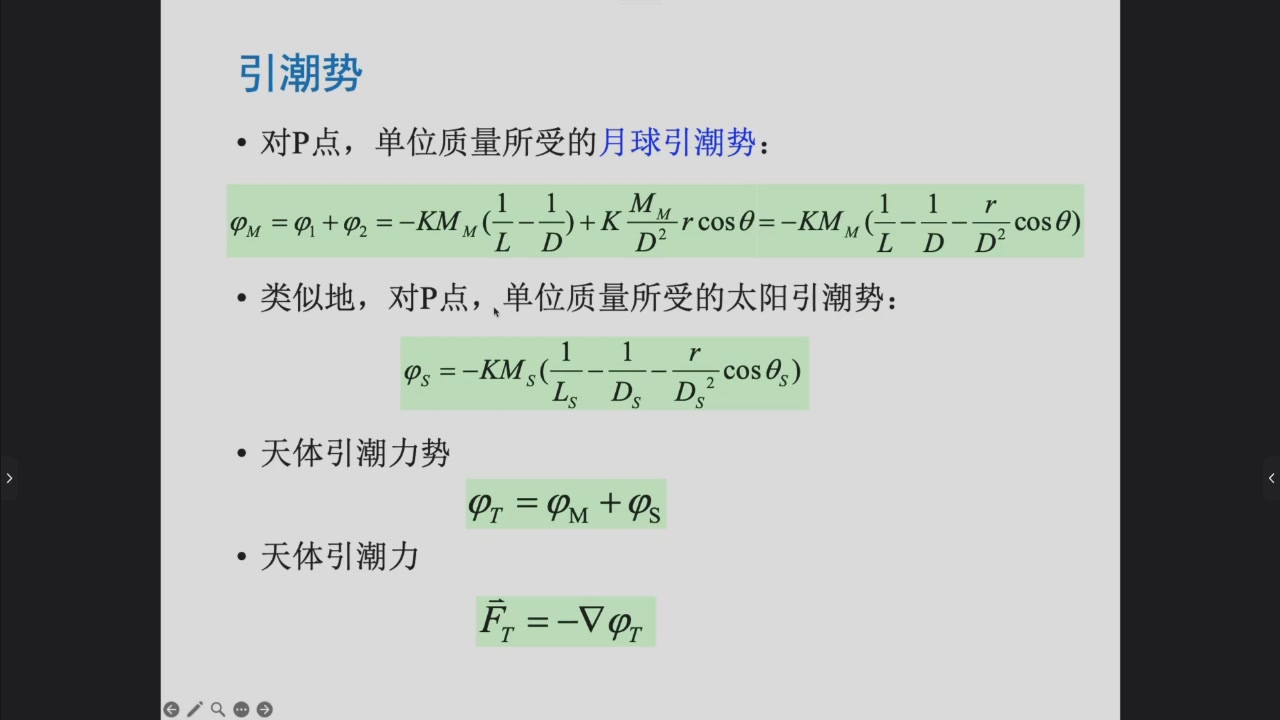
位势写法的好处在于:多个保守力可以统一转成标量位势的梯度,后续运动方程会更紧凑。
六、旋转坐标系与科氏力#
1. 惯性坐标系与地球坐标系#
惯性坐标系#
符合牛顿运动定律的参考系称为惯性参考系;固定在惯性参考系上的坐标系称为惯性坐标系。
固定在地球上的坐标系#
地球在自转,因此固定在地球上的坐标系不断旋转,是非惯性坐标系。
要在地球坐标系中继续使用牛顿第二定律,需要把旋转带来的附加惯性效应写入方程。课堂重点出现两类:
2. 速度变换#
设:
- 惯性坐标系观察到的绝对速度为 ua;
- 地球旋转坐标系观察到的相对速度为 u;
- 地球角速度为 Ω;
- 质点位置矢量为 R。
旋转本身给质点附加速度
ue=Ω×R因此:
ua=u+Ω×R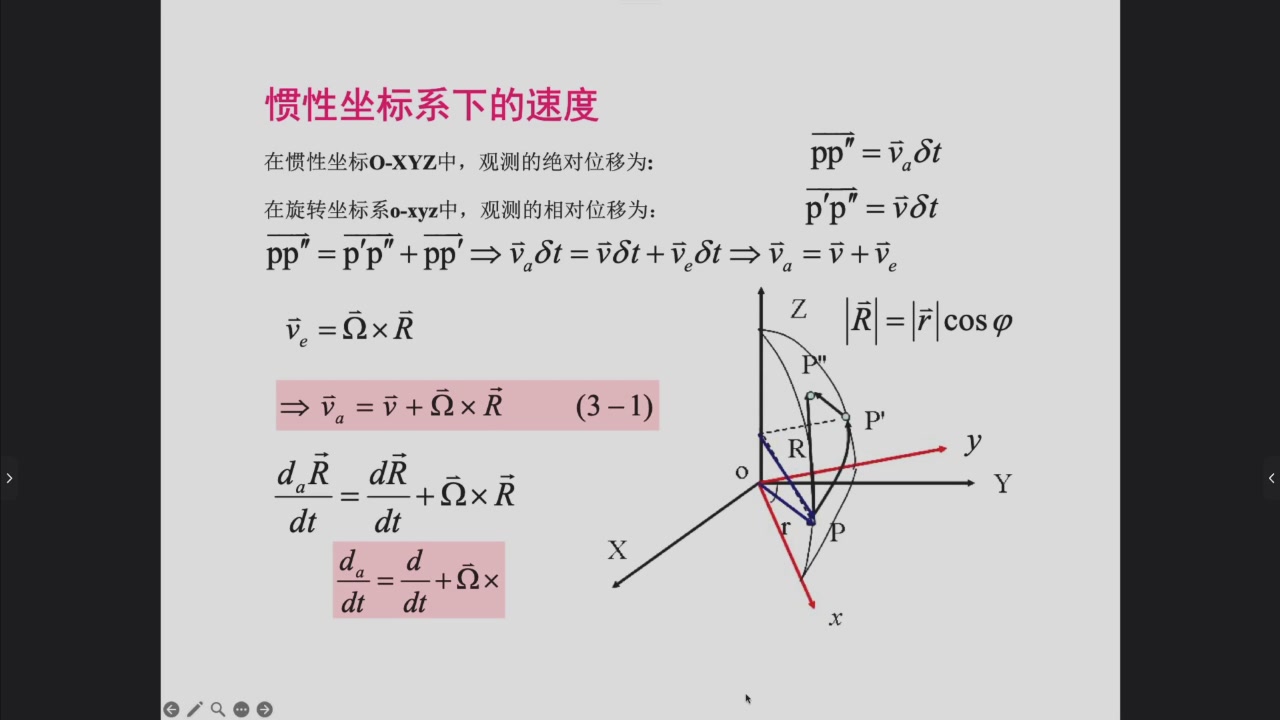
更一般地,对任意向量 A:
(dtdA)a=(dtdA)r+Ω×A这里:
- 下标 a:惯性系中的绝对变化率;
- 下标 r:旋转系中的相对变化率。
为什么会多出 Ω×A#
因为旋转坐标系的基向量本身也在转动。即使 A 在旋转坐标系中的三个分量暂时不变,其方向在惯性空间中仍会发生变化。
3. 加速度变换#
从速度关系
ua=u+Ω×R出发,对惯性系时间求导:
(dtdua)a=(dtd)a(u+Ω×R)使用向量导数变换:
(dtd)a=(dtd)r+Ω×因此:
aa=dtdu+dtdΩ×R+Ω×dtdR+Ω×u+Ω×(Ω×R)在旋转系中
dtdR=u所以两个相同的交叉项合并:
aa=dtdu+dtdΩ×R+2Ω×u+Ω×(Ω×R)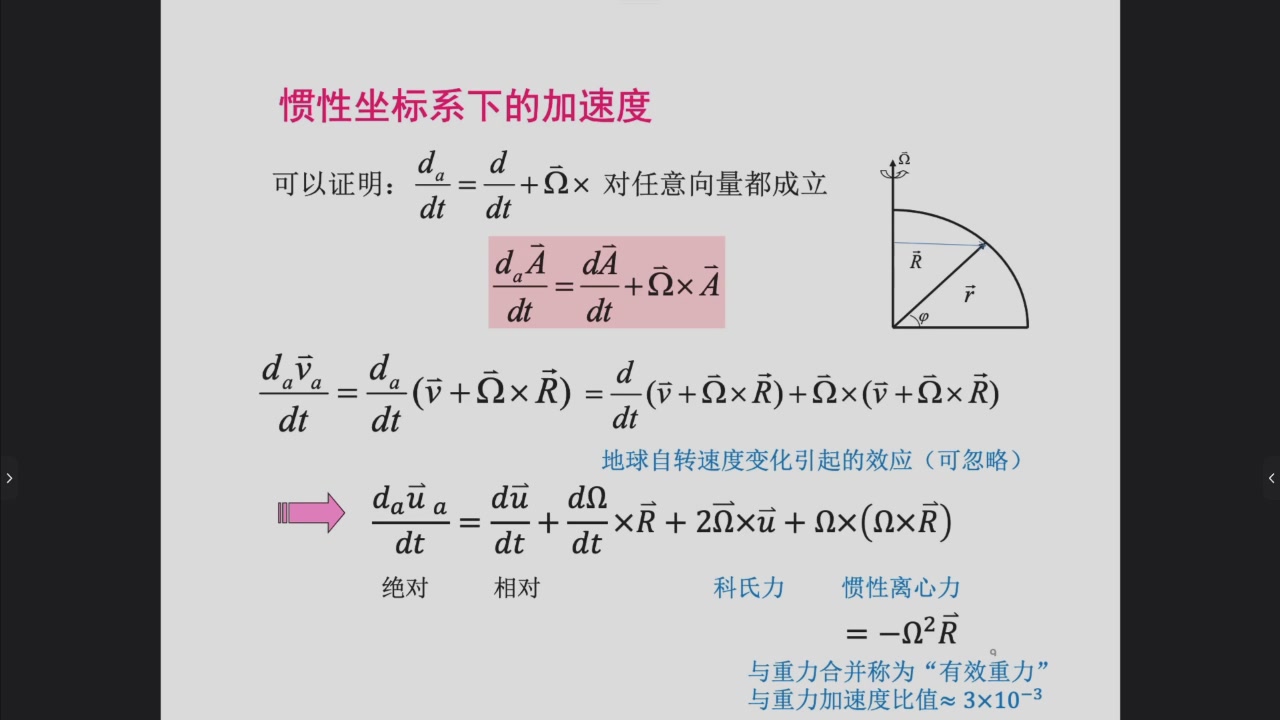
四项依次对应:
- du/dt:旋转坐标系中看到的相对加速度;
- dΩ/dt×R:角速度变化产生的项;
- 2Ω×u:科氏项;
- Ω×(Ω×R):旋转造成的向心项。
地球自转角速度在本课程尺度下近似恒定,因此:
dtdΩ≈0将旋转产生的项移到牛顿第二定律的“力”一侧后,对应的两个虚拟惯性加速度为:
科氏加速度#
fC=−2Ω×u惯性离心加速度#
fcf=−Ω×(Ω×R)其方向背离地轴。课堂前面已经把惯性离心效应并入有效重力 g,因此后续重点保留科氏项。
4. 科氏力的分量形式#
采用局地直角坐标:
在纬度 φ 处:
Ω=(0,Ωcosφ,Ωsinφ)海流速度:
u=(u,v,w)单位质量物体所受科氏力为:
fC=−2Ω×u展开行列式:
fC=(2Ωwcosφ−2Ωvsinφ)i+2Ωusinφj−2Ωucosφk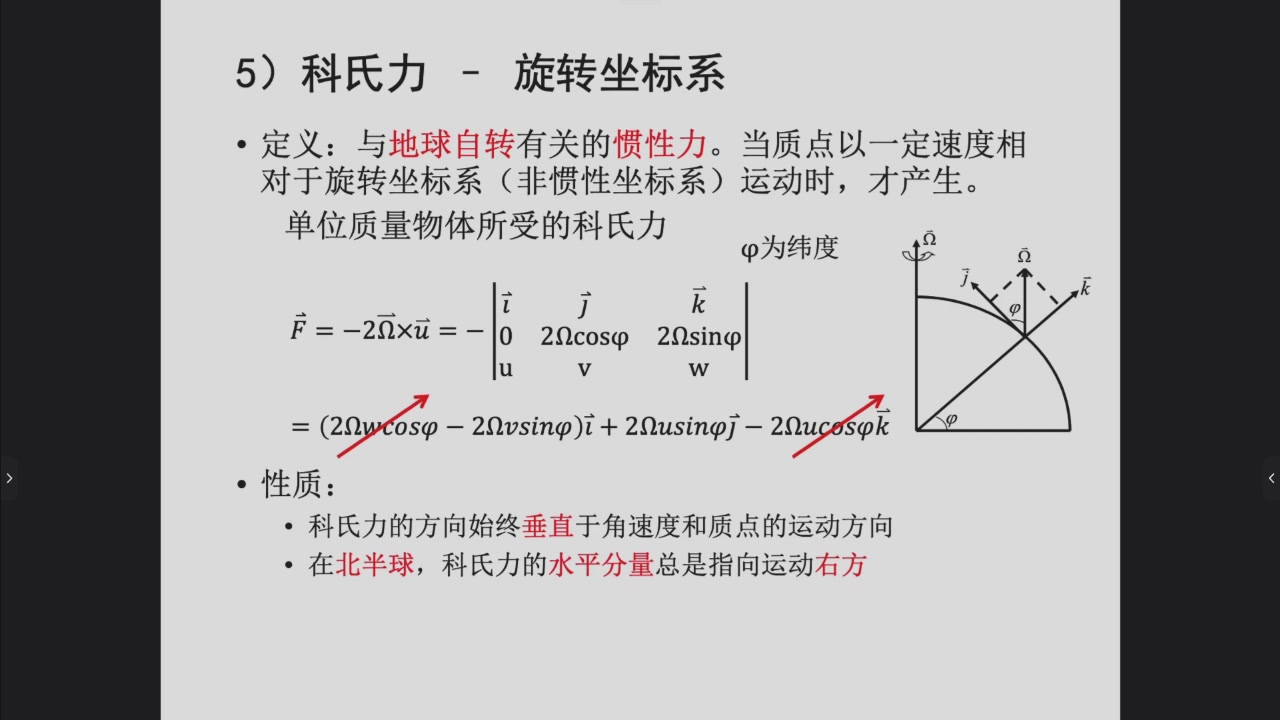
科氏力的方向性质#
因为
fC=−2Ω×u叉乘结果同时垂直于 Ω 与 u。
因此科氏力主要改变速度方向。课堂强调:
北半球中,科氏力的水平分量总是指向运动方向的右侧。
5. 海洋中的常用近似#
海洋中通常有:
∣w∣≪∣u∣,∣v∣所以 x 方向科氏力中的
2Ωwcosφ可以忽略。
同时,垂向科氏项
−2Ωucosφ与重力相比很小,课堂也将其忽略。
于是主要保留水平科氏项:
Fx≈−2ΩvsinφFy≈2Ωusinφ定义 科氏参数:
f=2Ωsinφ则水平科氏力可写成:
Fx=−fv,Fy=fu这说明科氏效应具有明确的纬度依赖:
- 赤道附近 f≈0;
- 纬度越高,∣f∣ 越大。
七、本节公式总表#
| 内容 | 公式 | 含义 |
|---|
| 随体导数 | DtDϕ=∂t∂ϕ+(u⋅∇)ϕ | 跟随流体质点看到的真实变化率 |
| 连续性方程 | ∂t∂ρ+∇⋅(ρu)=0 | 质量守恒 |
| 连续性方程随体形式 | DtDρ+ρ∇⋅u=0 | 密度变化与体积膨胀率联系 |
| 不可压缩条件 | ∇⋅u=0 | 微团体积不发生净膨胀/收缩 |
| 简化动量方程 | ρDtDu=ρg+∇⋅τ | 牛顿第二定律的流体形式 |
| 压强梯度力 | fp=−ρ1∇p | 指向低压方向 |
| 分子切应力 | τ=μdndu | 分子黏性引起的切向应力 |
| 运动黏性系数 | ν=ρμ | 单位 m2/s |
| 分子黏性力 | Fν=ν∇2u | 常 ν、各向同性情况下 |
| 湍流摩擦 | ρτ=Adndu | 用涡黏性系数表示湍流动量输运 |
| 有效重力 | g=ggrav+Ω2R | 地球引力与离心效应合成 |
| 位势力 | F=−∇ϕ | 保守力的统一表达 |
| 速度变换 | ua=u+Ω×R | 惯性系与旋转系速度关系 |
| 向量导数变换 | (dtdA)a=(dtdA)r+Ω×A | 旋转基底引入附加变化 |
| 科氏力 | fC=−2Ω×u | 旋转坐标系中的惯性力 |
| 科氏参数 | f=2Ωsinφ | 科氏效应随纬度变化 |
| 水平科氏分量 | Fx=−fv,Fy=fu | 海洋大尺度运动常用形式 |
八、整节课的逻辑串联#
这节课最容易出现的问题,是公式很多以后失去整体结构。可以按照下面这条路线复习。
第一步:先问“跟着谁看变化?”#
固定空间点使用
∂t∂跟随流体质点使用
DtD两者通过迁移项连接:
DtD=∂t∂+u⋅∇第二步:质量不能凭空产生或消失#
因此得到:
∂t∂ρ+∇⋅(ρu)=0对不可压缩海水:
∇⋅u=0第三步:动量改变一定来源于合力#
从
DtDP=∑F出发,经移动体积求导和高斯定理,把动量方程转成局地微分形式。
连续性方程在这里再次发挥关键作用:它恰好消去展开后多出来的密度输运项,留下
ρDtDu也就是“质量密度 × 流体质点加速度”。
第四步:把海洋中的各种力一个个放进去#
本节已经整理出:
- 压强梯度力:−∇p/ρ;
- 分子/湍流摩擦力;
- 有效重力;
- 引潮力;
- 科氏力。
如果把本节已经得到的各项仅作结构性汇总,可以写成:
DtDu=−ρ1∇p+g+FT+Ffriction−2Ω×u其中课堂已经把惯性离心效应并入 g;摩擦项可根据分子黏性或湍流参数化采用不同表达。
TIP复习第三章时,建议始终把运动方程理解成一句话:
左边描述海水微团怎样加速,右边逐项回答“是谁在推它”。
这样后面再加入静力近似、地转平衡、尺度分析时,每一步都会自然很多。
